【Safety 기능안전】 OSSD란? Safety Scanner 출력과 일반 PNP 센서의 차이
AMR이나 산업용 로봇에 Safety Scanner, Light Curtain 같은 안전센서를 적용하다 보면 OSSD1, OSSD2라는 출력을 자주 보게 된다.실제로 측정해보면 일반 24V PNP Sensor 출력과 비슷하게 보이기 때문에 처음에는
terrypack.tistory.com
【통신 실무】 CAN_H와 CAN_L 전압은 몇 V가 정상일까? | CAN 신호 측정 방법
【로봇-AMR 실무】 페라이트 코어 선정 방법 | EMC 시험, 주파수, 임피던스, 케이블 직경 비교로봇의 EMC 시험을 진행하다 보면 특정 주파수에서 Radiated Emission Margin이 부족하게 나오는 경우가 있다.
terrypack.tistory.com
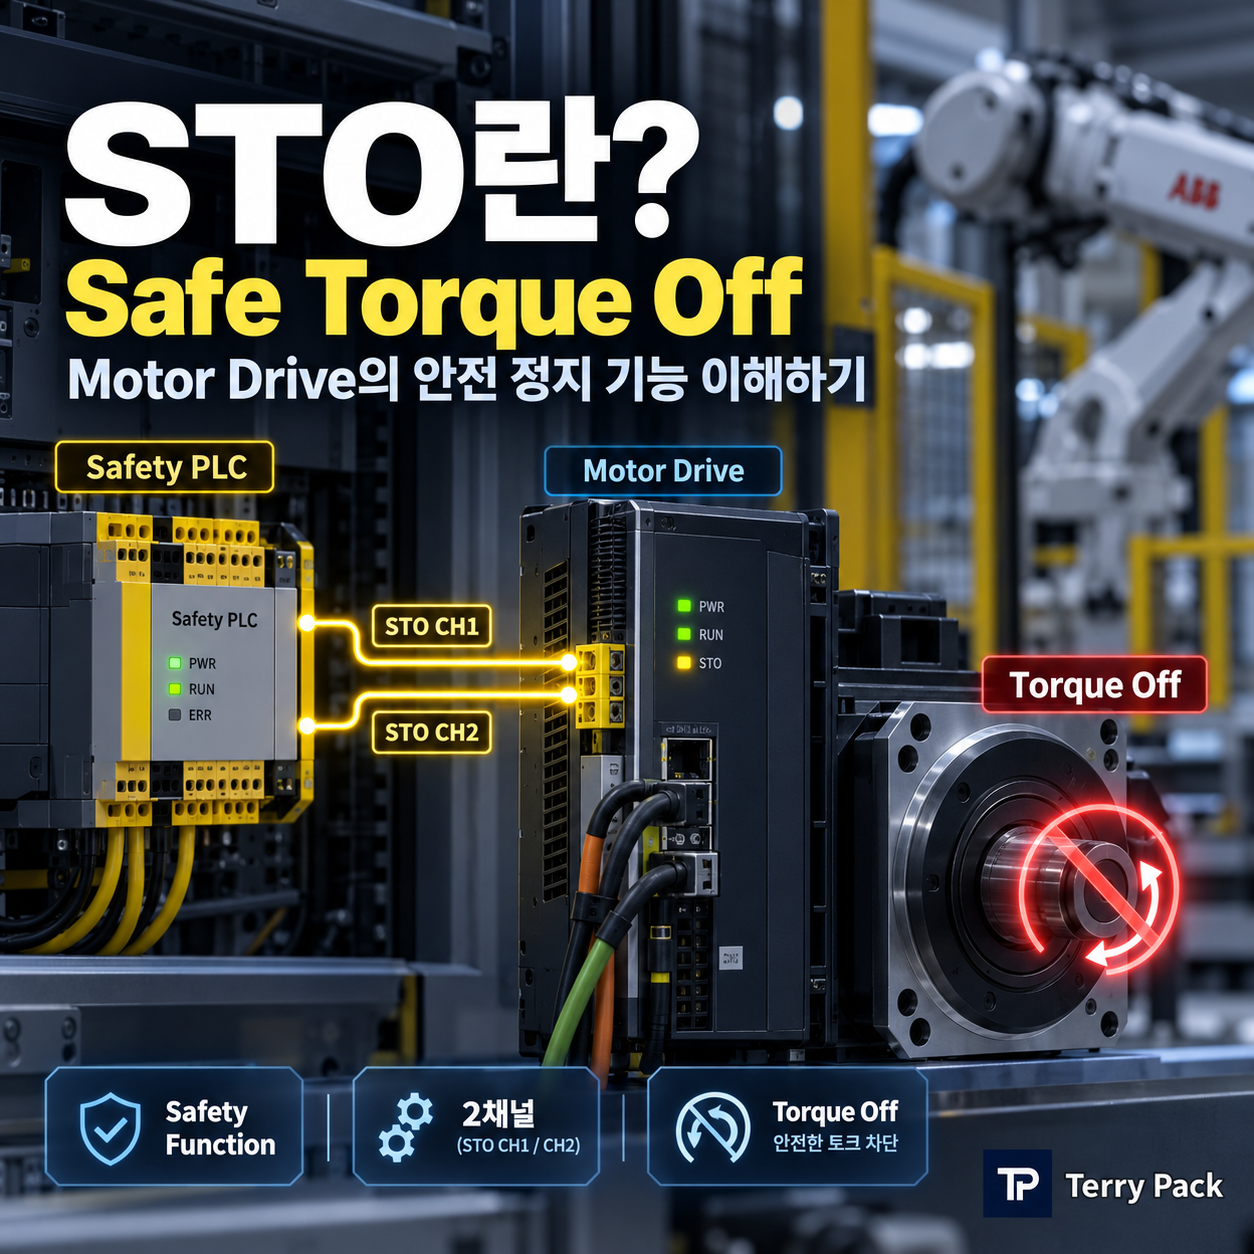
Torque를 만들 수 없게 하는 Safety Function으로 이해해야 한다.
Servo Drive나 Motor Controller의 Safety Manual을 보면 STO, Safe Torque Off라는 기능이 자주 나온다. 이름만 보면 “Motor 전원을 끄는 기능”처럼 보이지만 실제 의미는 조금 다르다.
STO의 목적은 Drive가 Motor에 Torque를 발생시키는 데 필요한 Energy 전달을 안전하게 억제하는 것이다. 따라서 DC Link, Control Power, Communication이 살아 있어도 STO 상태일 수 있다.
1. STO는 무엇을 안전하게 만드는가?
STO가 활성화되면 Drive의 Power Stage가 Motor Torque를 생성하지 못하도록 제어된다. 구현은 Manufacturer마다 다르지만 Gate Drive Power를 차단하거나 PWM 전달경로를 Safety Hardware로 차단하는 구조가 대표적이다.
2. STO와 Main Power OFF는 다르다
| 구분 | STO | Main Power OFF |
|---|---|---|
| 목적 | Torque 생성 억제 | 전원 자체 분리 |
| DC Link | 남아 있을 수 있음 | 방전 후 제거 |
| Control Power | 유지될 수 있음 | 구성에 따라 OFF |
| 재가동 | 빠른 복귀 가능 | Power-up 시간 필요 |
정비를 위한 Energy Isolation은 STO가 아니라 Disconnect와 Lockout 절차 등 별도 대책이 필요하다.
3. STO를 걸면 Motor가 즉시 멈출까?
아니다. STO는 Torque를 제거하지만 Motor와 Load의 관성은 남아 있다. 이동형 Robot은 관성으로 계속 움직일 수 있고 수직축은 중력으로 움직일 수 있다.
따라서 Application에 따라 Mechanical Brake, SS1, Controlled Stop 같은 기능이 추가로 필요하다.
4. STO와 SS1의 차이
Torque 생성능력을 제거한다. Stop Motion 자체를 제어하지 않는다.
먼저 Controlled Deceleration을 수행하고 이후 STO 상태로 전환하는 개념이다.
AMR에서 정상 주행 중 Safety Scanner가 위험을 검출했을 때는 요구되는 Stop Distance와 Risk에 따라 제어감속 후 Torque Off가 필요한지 검토할 수 있다.
5. STO는 왜 2채널로 구성되는가?
높은 Safety Integrity를 위해 STO Input을 CH1, CH2로 분리하는 Drive가 많다. 한 채널이 고장나도 다른 채널이 Torque를 억제하고, Channel Discrepancy를 진단할 수 있도록 하기 위해서다.
Drive의 Safety Certification, External Wiring, Safety Controller, Diagnostic, CCF까지 Safety Function 전체를 평가해야 한다.
6. Safety PLC와 STO는 어떻게 연결되는가?
Safety PLC의 Dual Safety Output이 Drive STO Input을 제어하는 구조가 일반적이다. Test Pulse Compatibility와 Input Type은 반드시 Drive Manual을 확인한다.
7. Mechanical Brake와 STO의 관계
Brake는 Motion을 물리적으로 유지하거나 정지시키는 장치이고 STO는 Torque 생성능력을 제거하는 기능이다. 수직축이나 경사면에서는 STO만으로 Load를 유지할 수 없으므로 Brake Safety Function을 별도로 정의할 수 있다.
8. STO 회로에서 자주 하는 실수
9. 어떤 규격을 같이 봐야 하나?
STO 기능 자체는 IEC 61800-5-2의 Drive Safety Function 개념과 연결되고, 전체 Machine Safety Function은 ISO 13849-1 같은 기능안전 규격을 이용해 PL을 검토할 수 있다.
실제 인증에서는 해당 Drive의 Safety Manual과 인증서에 제시된 사용조건을 따르는 것이 중요하다.
마무리
STO는 Motor 전원을 완전히 제거하는 기능이 아니라 Torque를 안전하게 생성하지 못하도록 만드는 기능이다. 정지거리, Brake, SS1, External Wiring을 함께 봐야 실제 장비의 Safety Function이 완성된다.
'【Safety 기능안전】' 카테고리의 다른 글
| 【Safety 기능안전】 E-STOP은 왜 2채널로 연결할까? | Safety PLC 배선, Test Pulse, Reset 실무 (0) | 2026.09.18 |
|---|---|
| 【Safety 기능안전】 EDM이란? Safety Contactor 피드백 접점을 확인하는 이유 (0) | 2026.09.17 |
| 【Safety 기능안전】 OSSD란? Safety Scanner 출력과 일반 PNP 센서의 차이 (1) | 2026.09.16 |
| 【인증】 STO란? 비상정지와 모터 전원 차단은 무엇이 다를까 (0) | 2026.09.14 |
| 【인증】 왜 로봇은 PL d를 만족해야 하는가? (0) | 2026.08.26 |


