【통신 실무】 IP Address, Subnet Mask, Gateway 쉽게 이해하기 | 로봇 Ethernet 설정
AMR에서 IPC, PLC, LiDAR, HMI를 Ethernet으로 연결하다 보면 가장 먼저 설정하는 것이 IP Address다. 하지만 같은 Switch에 Cable을 꽂았는데도 Ping이 되지 않는 경우가 있다. 이때 IP Address뿐 아니라 Subnet Mask와
terrypack.tistory.com
【로봇-AMR 실무】 BOM과 Part List 차이 | 로봇 개발자가 알아야 할 BOM 작성 방법
【로봇-AMR 실무】 전원 보호장치 선정 기준 (차단기, FUSE)AMR, AGV, 이동형 로봇처럼 배터리로 움직이는 장비에서는 전원 보호장치가 배터리와 부하 사이의 마지막 방어선 역할을 한다. 배터리, Moto
terrypack.tistory.com
AMR이나 산업용 로봇에 Safety Scanner, Light Curtain 같은 안전센서를 적용하다 보면 OSSD1, OSSD2라는 출력을 자주 보게 된다.
실제로 측정해보면 일반 24V PNP Sensor 출력과 비슷하게 보이기 때문에 처음에는 단순한 Digital Output이라고 생각하기 쉽다.
하지만 OSSD는 일반 센서 출력과 목적이 다르다. 단순히 물체를 감지했다는 정보를 보내는 것이 아니라 사람을 보호하기 위한 Safety Function의 일부로 사용되는 출력이다.
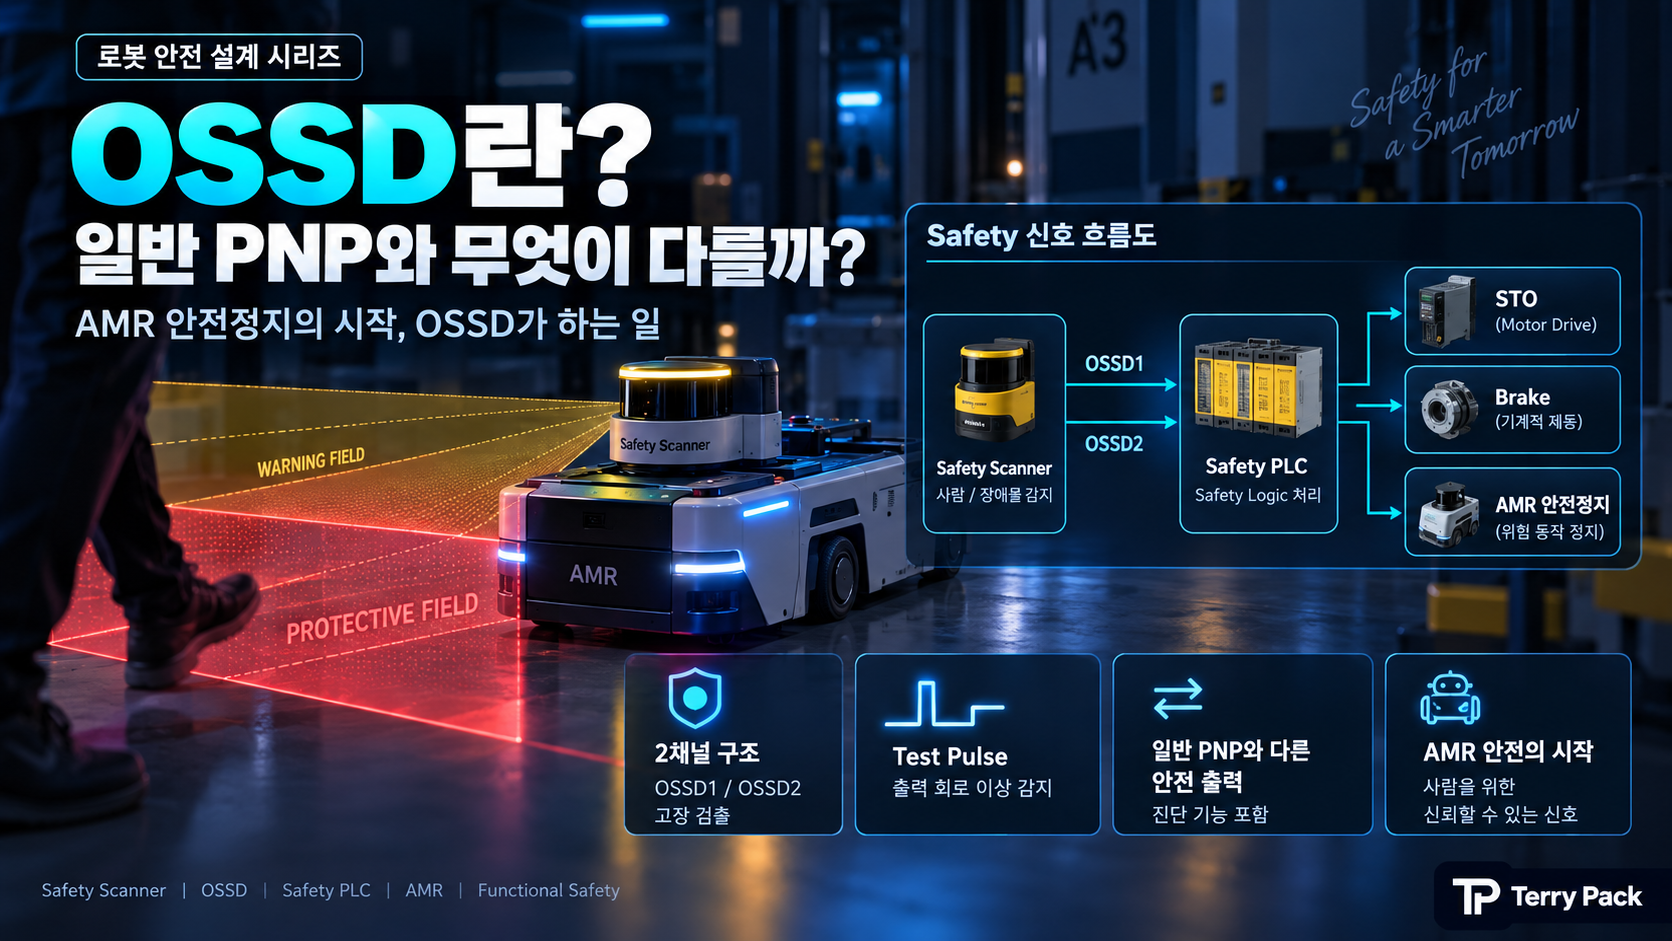
OSSD는 Safety Sensor의 상태를 Safety PLC에 전달하는 안전출력이다. 일반적인 로봇 Safety에서는 OSSD1과 OSSD2의 두 Channel을 이용하고, 출력회로의 이상을 확인하기 위한 진단기능도 함께 사용한다.
OSSD란?
OSSD는 Output Signal Switching Device의 약자다.
Safety Scanner나 Light Curtain과 같은 Electro-sensitive Protective Equipment에서 위험상태를 Safety Controller로 전달하기 위해 사용되는 대표적인 Safety Output이다.
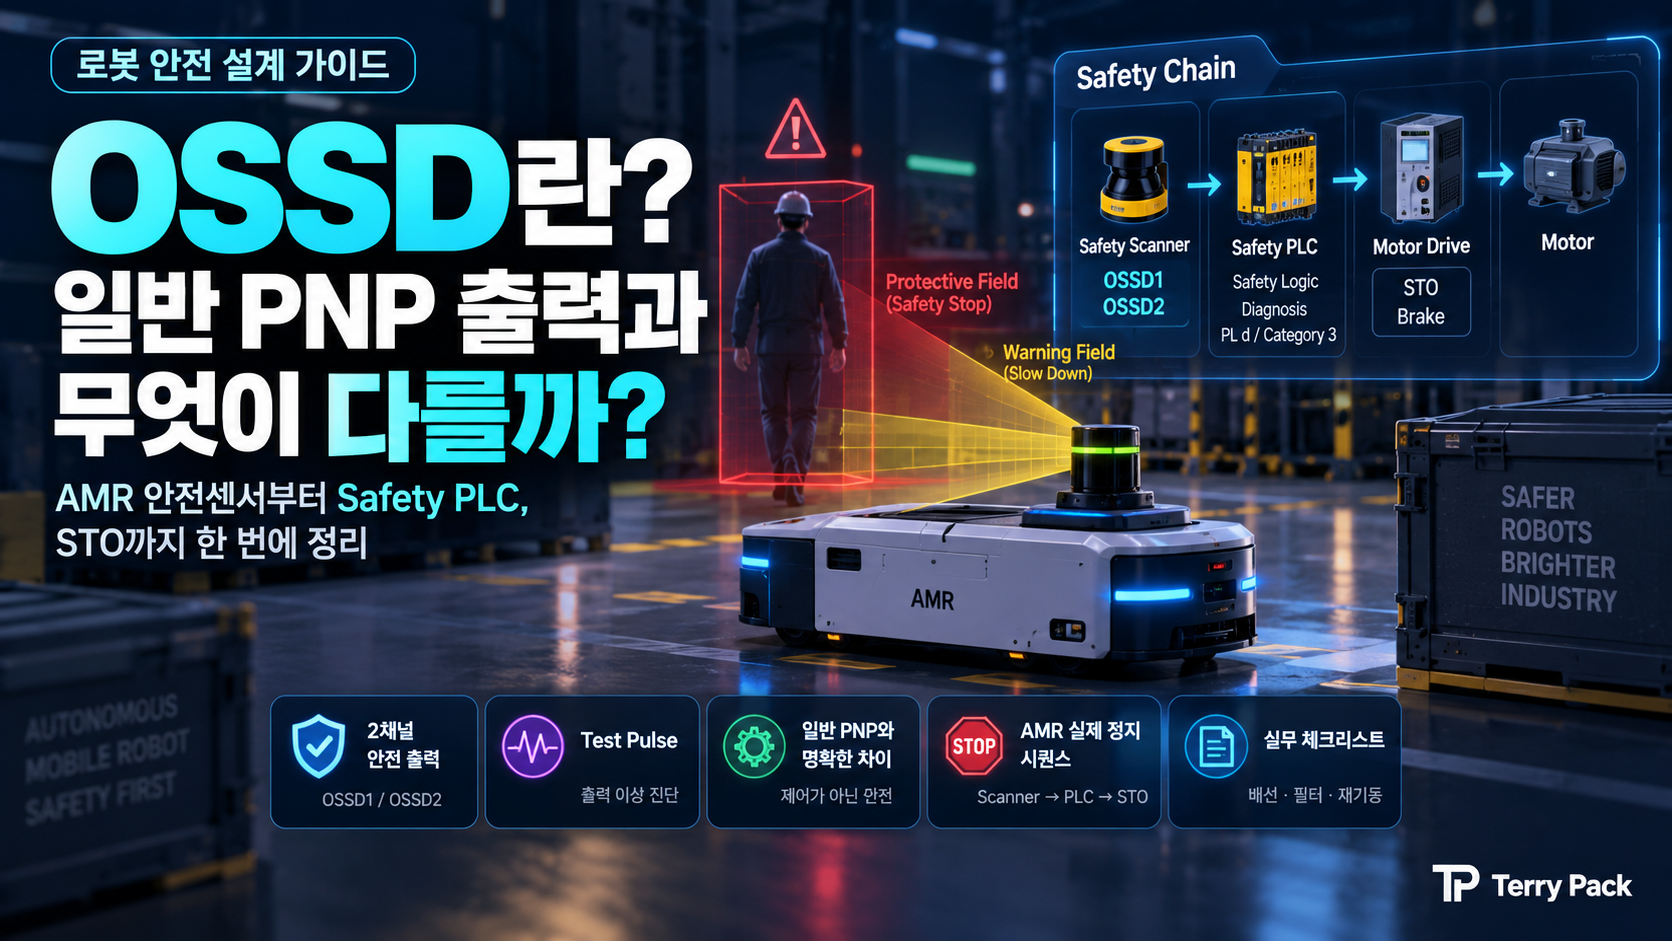
AMR에서 Safety Scanner를 사용하는 경우 전체 흐름은 다음처럼 이해하면 쉽다.
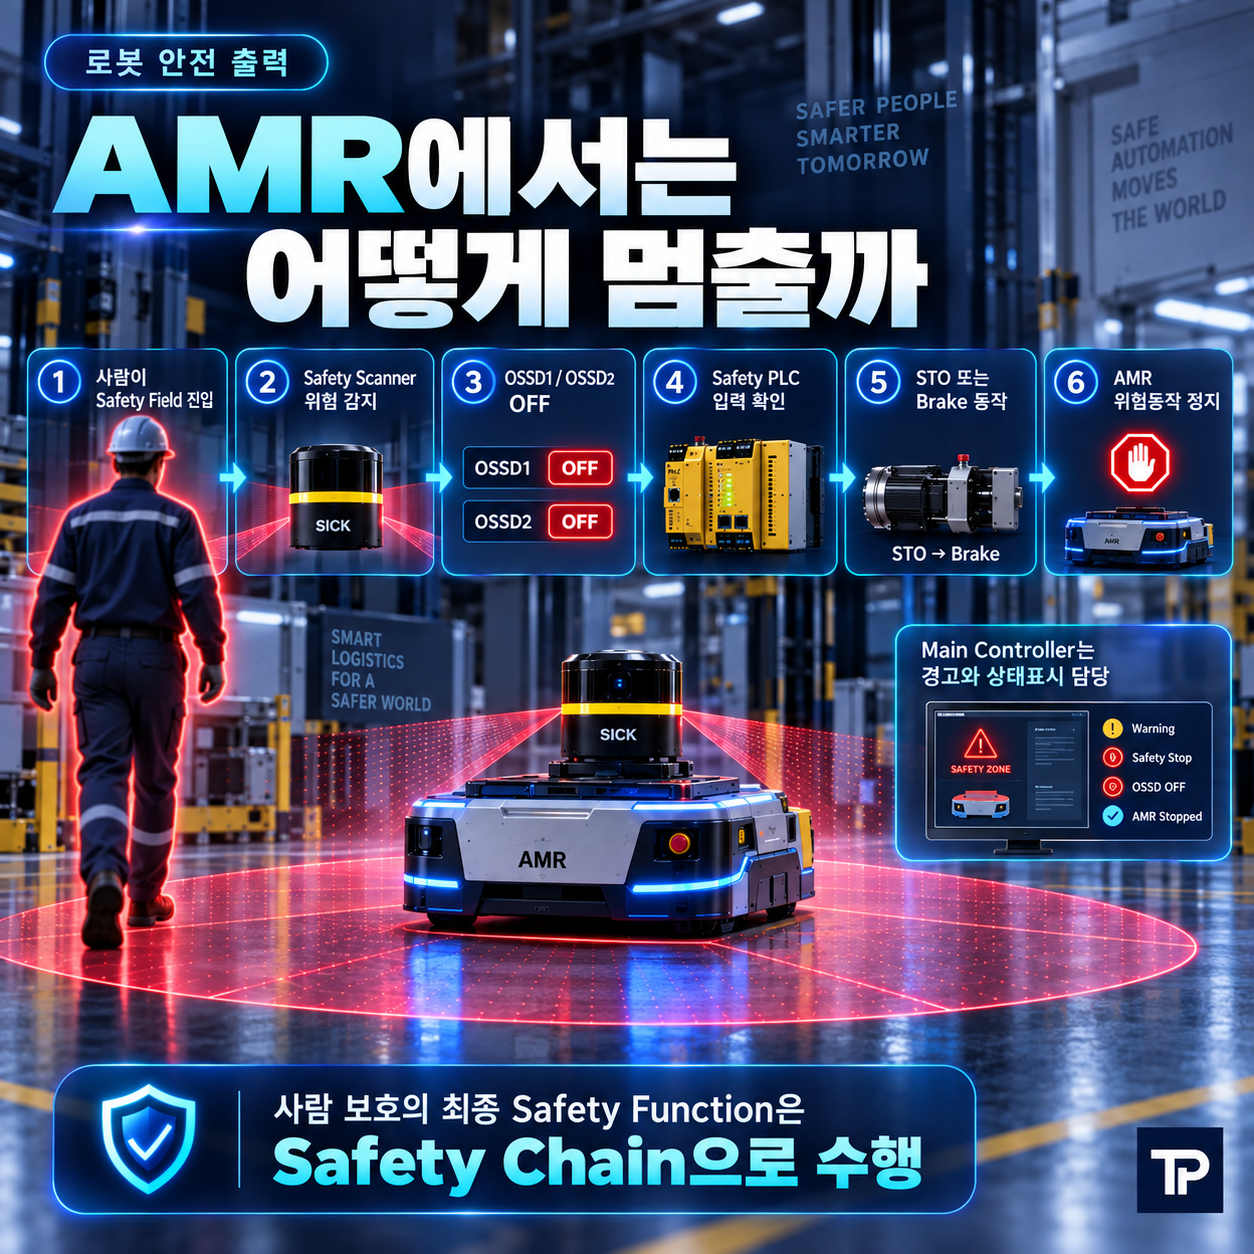
정상상태에서는 OSSD가 운전 가능한 상태를 나타내고, 사람이 Protective Field에 진입하거나 Sensor 자체에서 Fault가 발생하면 OSSD가 안전상태로 전환된다.
Safety PLC는 이 신호를 받아 Motor Torque를 차단하거나 Brake를 적용하는 등의 Safety Function을 수행한다.
OSSD와 일반 PNP 출력은 무엇이 다를까?
24V DC Safety Sensor의 OSSD는 전기적으로 PNP 형태와 비슷하게 보이는 제품이 많다.
정상상태에서는 약 24V가 출력되고 위험상태에서는 Low 상태로 내려가기 때문에 일반 PNP Sensor와 비슷해 보인다.
하지만 일반 PNP Sensor와 OSSD를 같은 출력으로 보면 안 된다.
| 구분 | 일반 PNP Sensor | OSSD |
|---|---|---|
| 주요 목적 | 일반 상태 검출 | Safety 상태 전달 |
| Channel | 일반적으로 1개 | OSSD1, OSSD2 사용이 일반적 |
| 진단 | 제한적 | 출력회로 진단기능 포함 가능 |
| Test Pulse | 일반적으로 없음 | 제품에 따라 사용 |
| 연결 대상 | 일반 PLC | Safety PLC 또는 Safety Controller |
| 주요 목적 | 제어 | 사람 보호 |
결국 가장 큰 차이는 출력전압 자체보다 Fault를 고려한 Safety Architecture와 진단기능에 있다.
왜 OSSD는 2개일까?
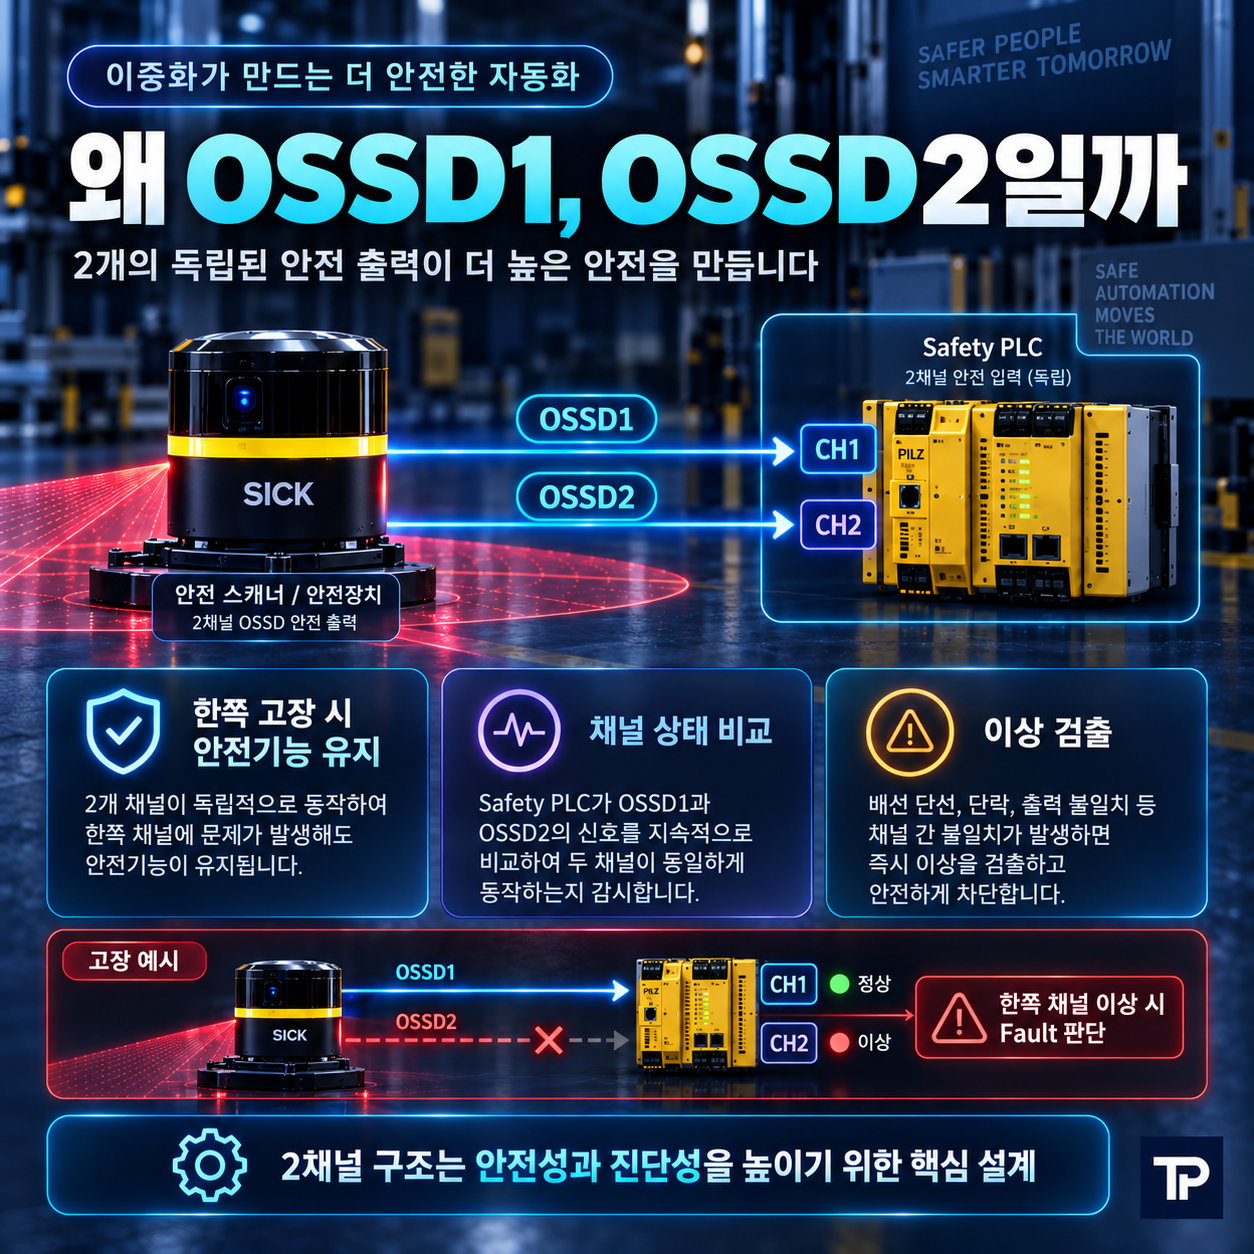
Safety Scanner 데이터시트를 보면 대부분 OSSD1과 OSSD2처럼 두 개의 출력을 확인할 수 있다.
이유는 E-STOP을 2채널로 구성하는 것과 비슷하다.
하나의 Channel에 고장이 발생해도 다른 Channel을 이용하여 Safety Function의 상실을 방지하고, 두 Channel의 상태를 비교하여 이상상태를 진단하기 위한 것이다.
예를 들어 정상적으로 Protective Field가 침범됐다면 OSSD1과 OSSD2가 모두 Safety 상태로 바뀌어야 한다.
그런데 OSSD1은 ON 상태인데 OSSD2만 OFF라면 정상적인 Field Detection이 아니라 Channel Fault 또는 Wiring Fault 가능성을 확인해야 한다.
Test Pulse는 왜 발생할까?
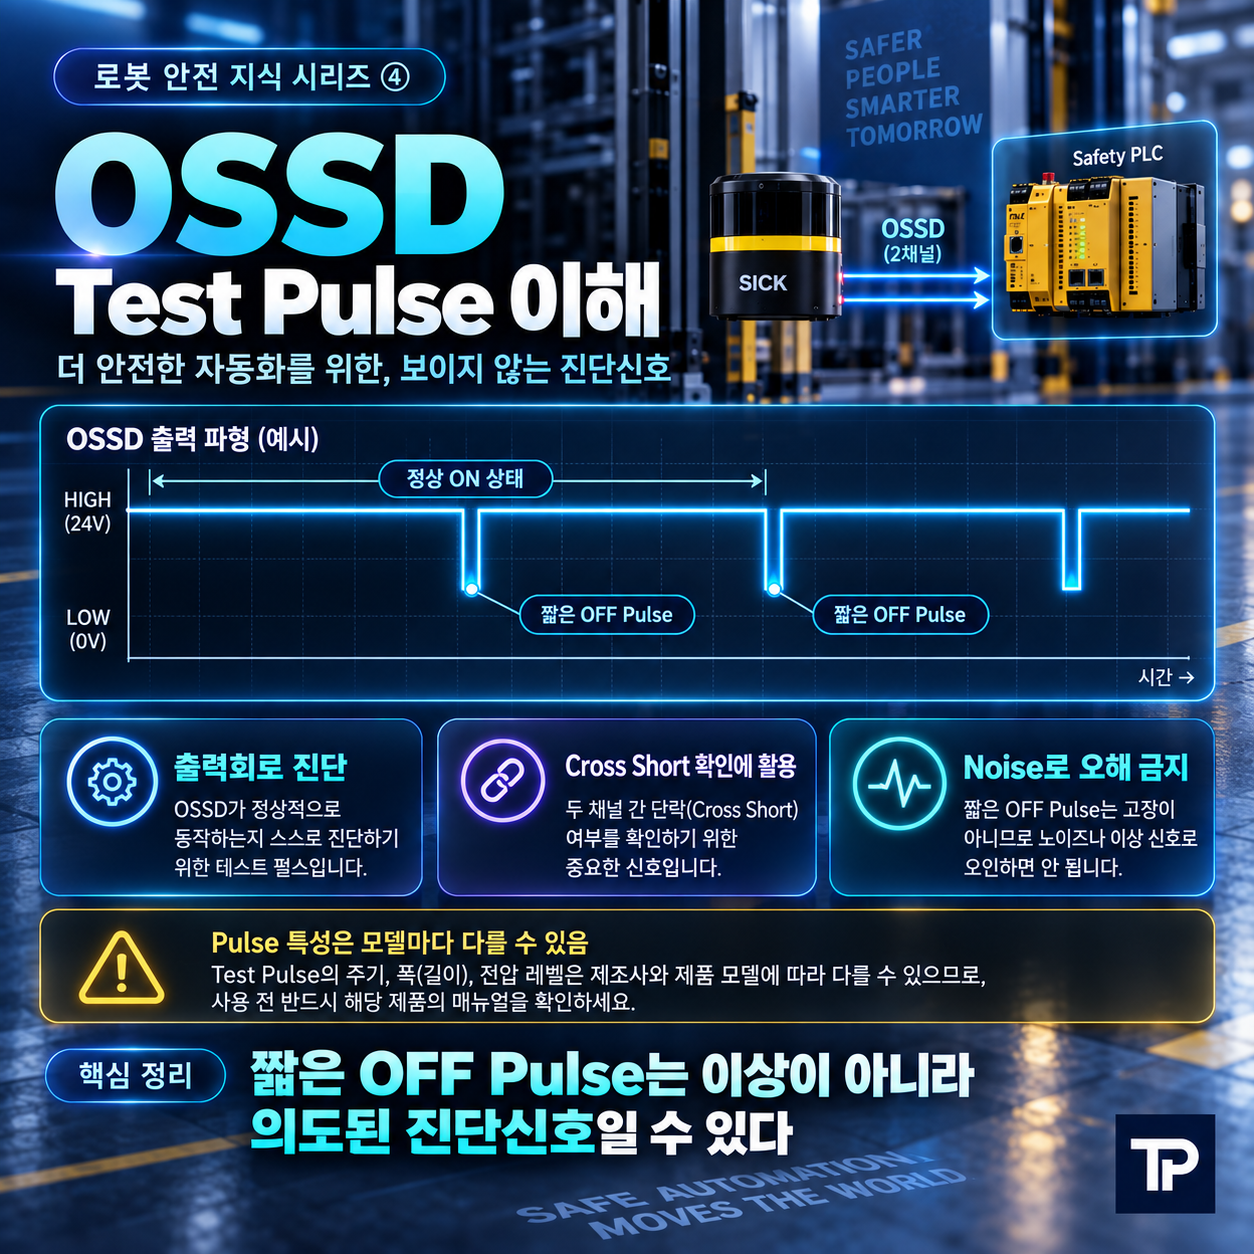
OSSD를 Oscilloscope로 측정하다 보면 정상상태에서도 아주 짧게 출력이 Low로 내려가는 Pulse를 볼 수 있다.
처음 보면 Noise나 접촉불량처럼 보일 수 있지만, 제품에 따라서는 출력회로의 고장을 확인하기 위해 의도적으로 발생시키는 Test Pulse다.
Safety Sensor는 짧은 Test Pulse를 발생시키고 출력상태를 확인하여 일부 Wiring Fault와 Output Fault를 진단할 수 있다.
단, Test Pulse의 폭과 주기, Fault Detection 방식은 Sensor마다 다르므로 특정 값을 모든 OSSD Sensor에 동일하게 적용하면 안 된다.
Multimeter에서는 정상인데 PLC에서 Fault가 발생하는 이유
실무에서 한 번쯤 겪을 수 있는 상황이다.
Multimeter로 측정하면 OSSD에서 24V가 정상적으로 나오는데 Safety PLC에서는 Input Fault 또는 Discrepancy가 발생하는 경우가 있다.
이때 단순히 Sensor가 고장났다고 판단하기보다는 다음 항목을 확인하는 것이 좋다.
Multimeter는 짧은 Test Pulse까지 상세하게 보여주지 못할 수 있기 때문에 평균적으로는 정상적인 24V처럼 보일 수 있다.
이런 경우에는 Oscilloscope를 이용하면 실제 OSSD Waveform을 확인하기 쉽다.
OSSD를 일반 PLC에 연결해도 될까?
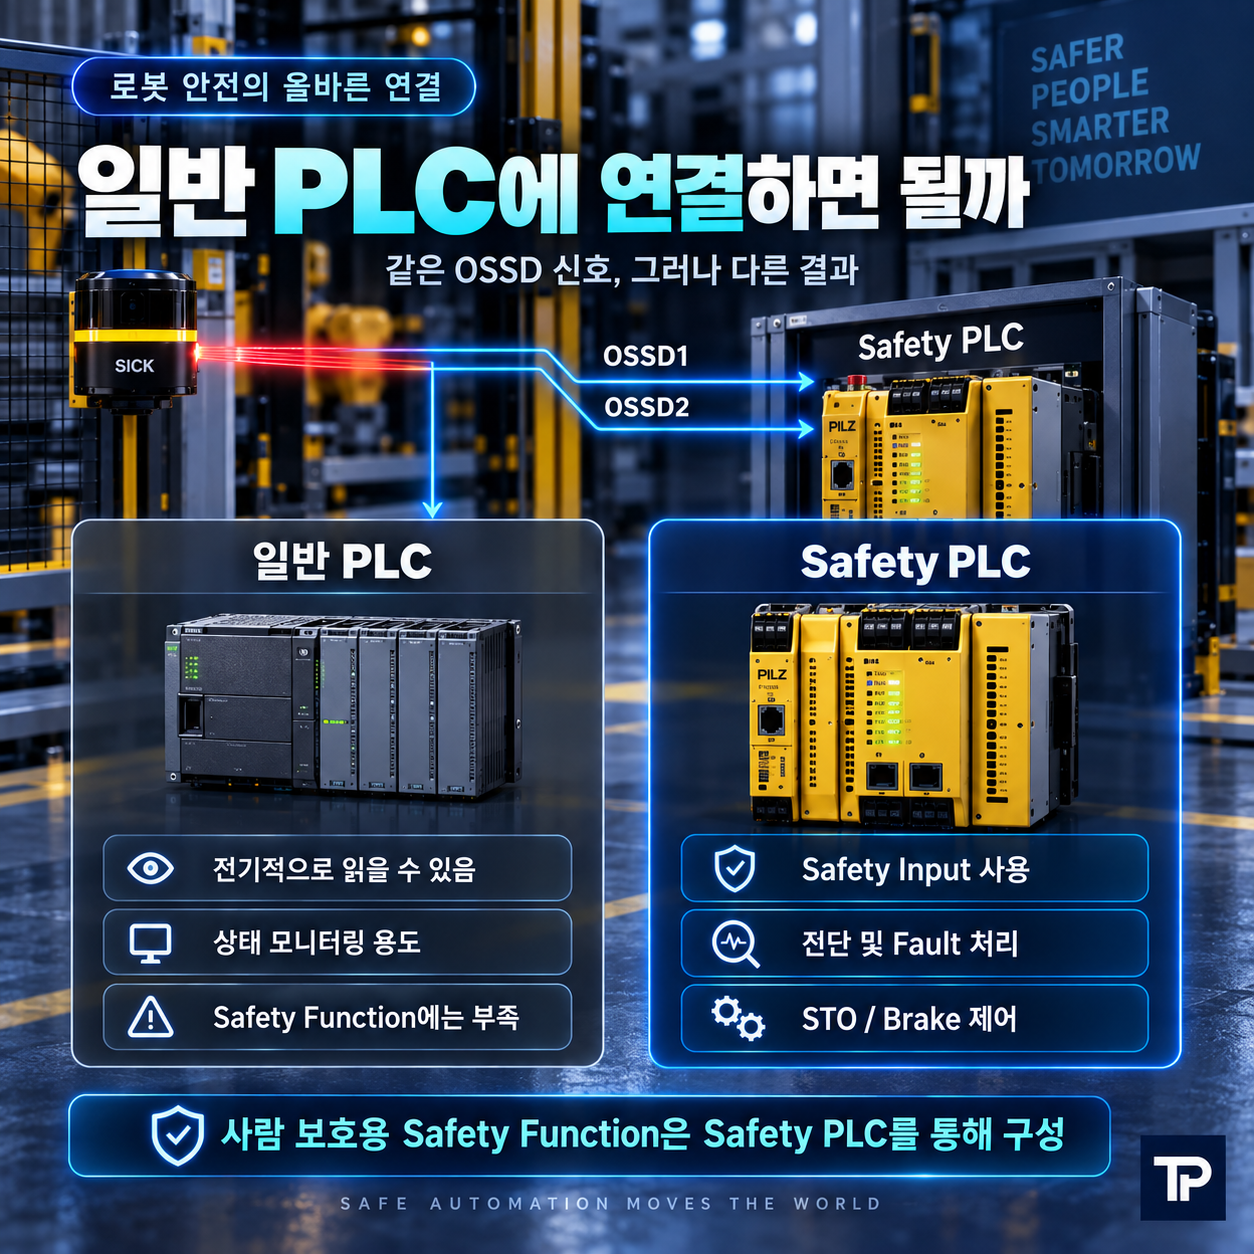
일반 PLC Input에서도 전기적인 High와 Low 상태는 읽을 수 있는 경우가 있다.
하지만 사람을 보호하기 위한 Safety Function이라면 단순한 일반 PLC Input에 연결해 ON/OFF만 읽는 방법은 적절하지 않다.
Safety PLC에서는 두 Channel의 상태와 Fault를 Safety Logic으로 처리하고, 검증된 Safety Output을 통해 위험한 동작을 차단한다.
일반 PLC나 Robot Controller에서는 Safety PLC의 상태를 별도로 받아 Alarm 표시, 주행 명령 중지, HMI 표시 등에 사용하는 편이 역할 구분도 명확하다.
AMR에서는 Warning Field와 Protective Field도 구분한다
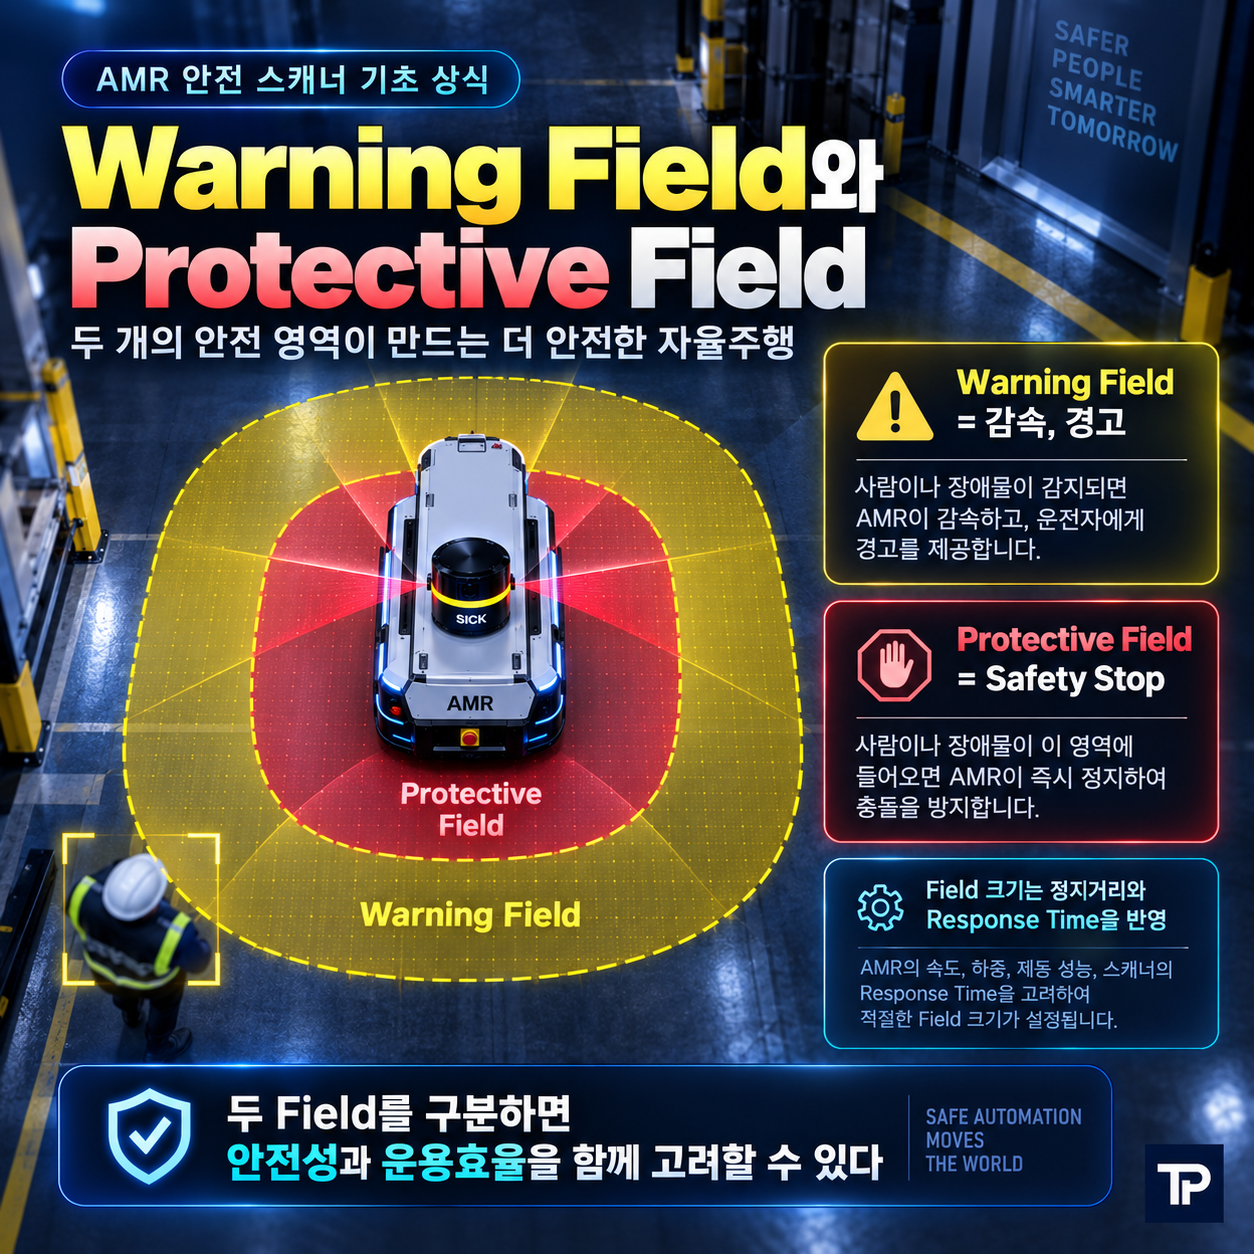
Safety Scanner를 적용하는 AMR에서는 하나의 Field만 사용하는 것이 아니라 Warning Field와 Protective Field를 나눠 사용하는 경우가 많다.
| Field | 대표적인 용도 | 동작 예 |
|---|---|---|
| Warning Field | 사전 대응 | 감속, Warning |
| Protective Field | Safety Function | Safety Stop |
예를 들어 작업자가 AMR에 가까워지면 먼저 속도를 낮추고, 더 가까운 Protective Field 안으로 들어오면 OSSD를 통해 Safety Stop을 수행하는 방식이다.
이렇게 하면 작업효율을 유지하면서 실제 위험구간에서는 Safety Function을 수행할 수 있다.
Protective Field는 센서 감지거리만 보면 안 된다
Safety Scanner에서 Field를 500mm로 설정했다고 해서 AMR이 사람으로부터 500mm 전에 무조건 정지하는 것은 아니다.
사람을 감지한 뒤 실제 AMR이 정지하기까지 여러 단계의 시간이 필요하기 때문이다.
따라서 Protective Field를 설계할 때는 Sensor의 Detection Range보다 전체 Safety System의 Response Time과 실제 정지거리를 함께 확인해야 한다.
AMR의 Payload가 증가하거나 노면상태가 바뀌면 실제 제동거리가 달라질 수 있다. Safety Field는 CAD상 거리만으로 결정하지 말고 실제 최악조건 정지시험 결과와 함께 검토하는 것이 좋다.
Protective Field가 Clear되면 바로 출발해도 될까?
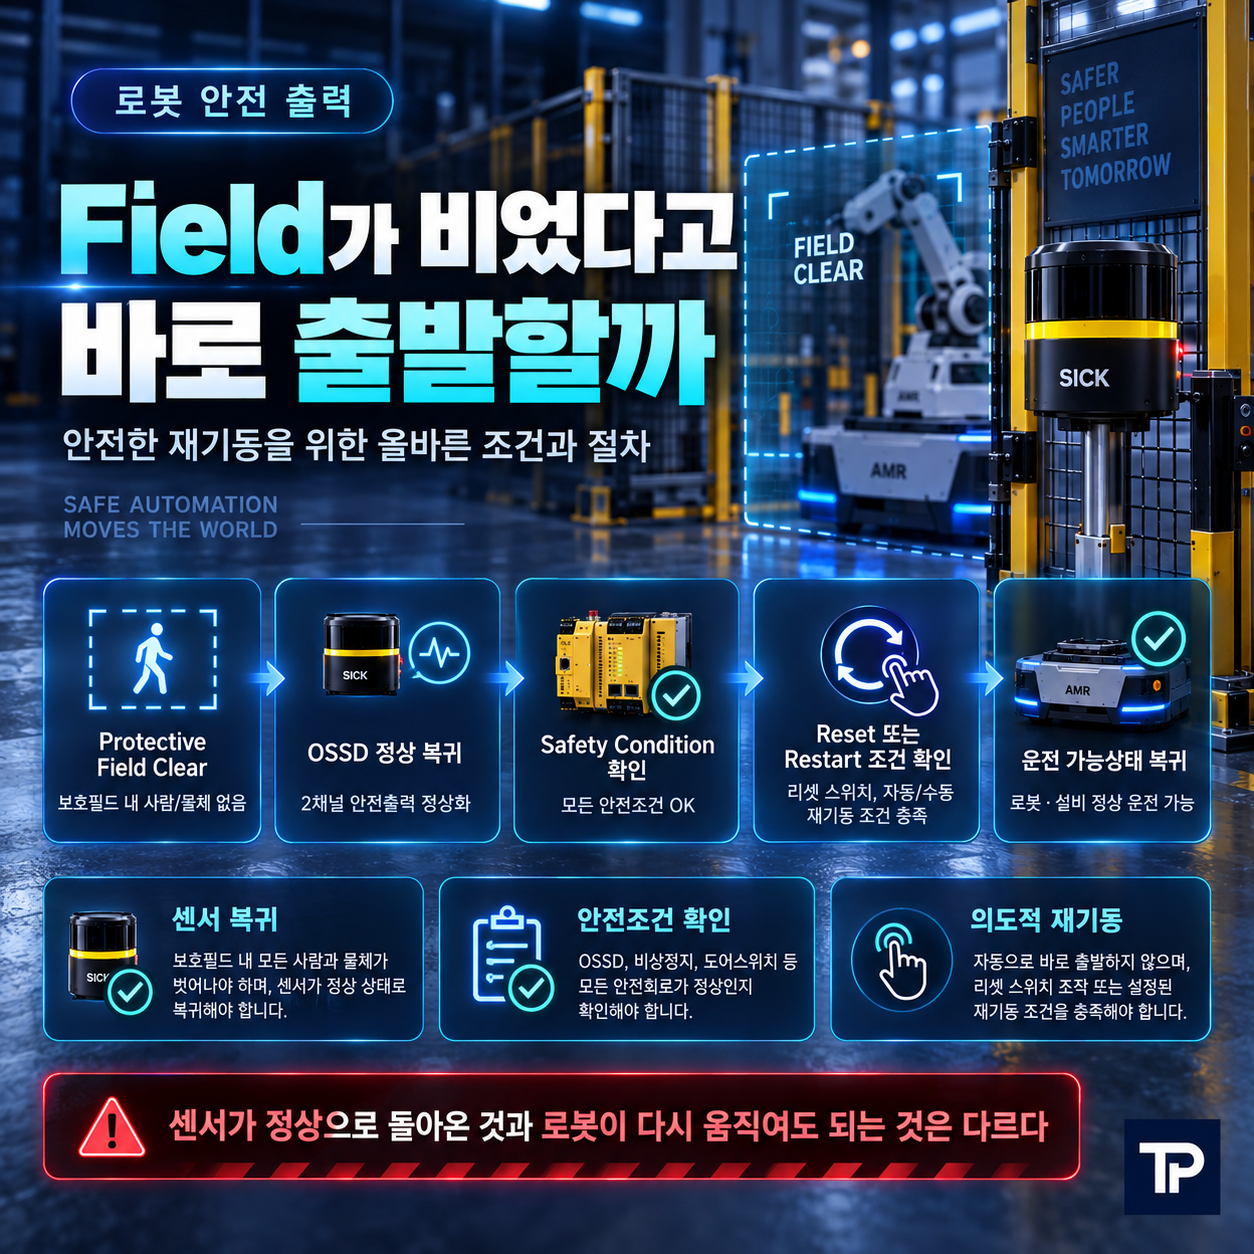
사람이 Protective Field에서 빠져나가면 OSSD도 정상상태로 돌아올 수 있다.
하지만 OSSD가 ON으로 돌아온 것과 Robot을 즉시 다시 움직이는 것은 별개의 판단이다.
시스템의 Risk Assessment와 Restart Policy에 따라 Safety Reset이나 별도의 운전조건이 필요할 수 있다.
실제 OSSD I/O Check에서 확인할 항목
Safety Scanner를 설치하고 배선까지 끝냈다면 단순히 Field에 손을 넣어 Robot이 멈추는지만 확인해서는 부족하다.
OSSD를 이해할 때 가장 중요한 부분
OSSD를 단순히 "Safety Scanner에서 나오는 PNP 신호"라고만 이해하면 실제 Safety 설계에서 중요한 부분을 놓치기 쉽다.
중요한 것은 OSSD 신호 하나가 아니라 다음 전체 흐름이다.
Safety Sensor의 PL이나 SIL이 아무리 높아도 최종 Motor Drive나 Brake까지 포함한 Safety Function 전체가 필요한 성능을 만족하지 못하면 Robot Safety 요구사항을 충족했다고 보기 어렵다.
마무리
OSSD는 겉으로 보면 일반 PNP Output과 비슷하지만, 로봇 Safety에서는 훨씬 중요한 역할을 한다.
OSSD1과 OSSD2의 2채널 구조와 진단기능을 이용해 Safety Sensor의 상태를 Safety PLC로 전달하고, Safety PLC는 이를 기반으로 STO나 Brake 등을 제어하여 위험한 움직임을 정지시킨다.
실무에서는 단순히 24V가 정상적으로 출력되는지만 확인하지 말고 Test Pulse, Input Compatibility, Channel Fault, Response Time, 실제 정지거리까지 함께 확인해야 한다.
OSSD의 핵심은 Sensor 출력 자체가 아니라 Safety Sensor부터 최종 구동부까지 이어지는 전체 Safety Chain에서 신뢰할 수 있는 안전상태를 전달하는 것이다.
참고 규격
IEC 61496-1
Electro-sensitive protective equipment의 일반 요구사항과 시험
ISO 13849-1
Safety-related parts of control systems
IEC 60204-1
Safety of machinery - Electrical equipment of machines
ISO 3691-4
Driverless industrial trucks and their systems - Safety requirements and verification
'【Safety 기능안전】' 카테고리의 다른 글
| 【Safety 기능안전】 EDM이란? Safety Contactor 피드백 접점을 확인하는 이유 (0) | 2026.09.17 |
|---|---|
| 【Safety 기능안전】 STO란? Motor Drive의 Safe Torque Off 쉽게 이해하기 (0) | 2026.09.17 |
| 【Safety 기능안전】 STO란? 비상정지와 모터 전원 차단은 무엇이 다를까 (0) | 2026.09.14 |
| 【Safety 기능안전】 왜 로봇은 PL d를 만족해야 하는가? (0) | 2026.08.26 |
| 【Safety 기능안전】 ISO 13849-1 Category 2, 3, 4 차이 쉽게 이해하기 (0) | 2026.08.23 |


