Torque, 보호와 제어성능을 결정하는 Feedback Sensor다
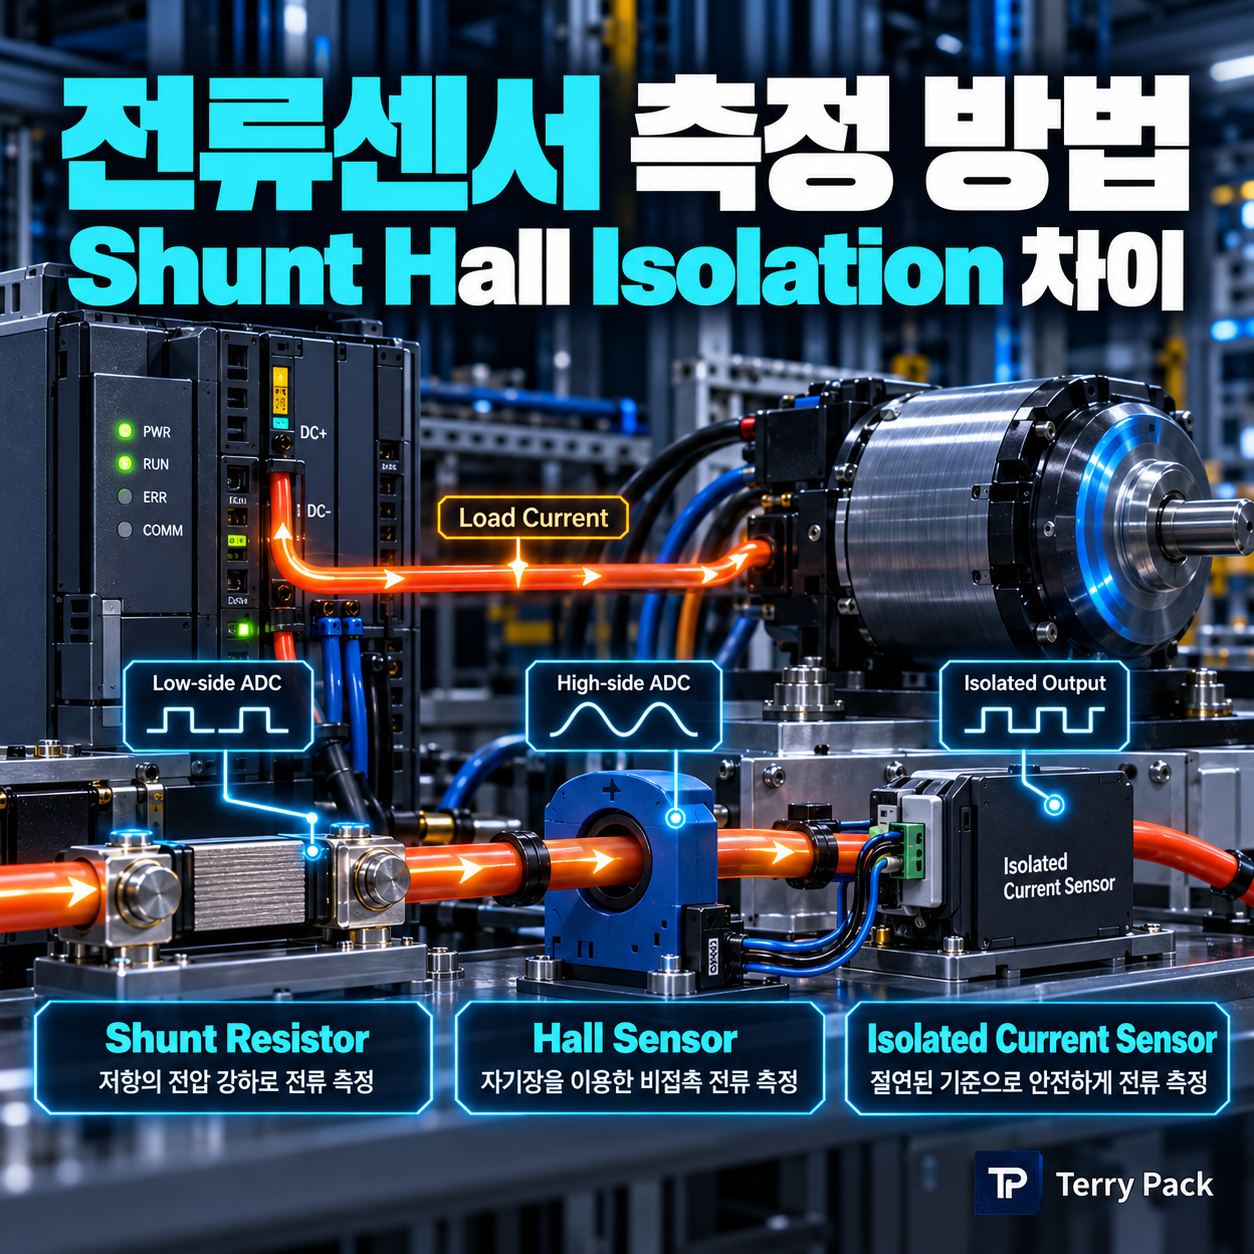
Shunt Resistor, High-side Current Sense, Hall Sensor와 Isolated Current Sensor를 Motor Control 기준으로 비교하고 ADC 연결까지 실무적으로 정리한다.
Motor Driver, Battery, DC/DC Converter를 설계하면 결국 Current를 측정해야 한다. Overcurrent Protection만 필요한 경우도 있지만 Motor Control에서는 Current가 Torque와 직접 연결되기 때문에 Feedback 품질이 제어성능에 영향을 준다.
Shunt는 저렴하고 정밀하게 측정하기 좋지만 Power Loss와 Common-mode 문제를 봐야 한다. Hall Sensor는 전류경로와 Signal을 절연하기 쉬운 장점이 있지만 Offset, Drift, Bandwidth를 확인해야 한다. 어느 방식이 더 좋은지가 아니라 Voltage, Current, Accuracy, Isolation과 Control Bandwidth에 맞춰 선택한다.
1. 가장 기본적인 전류측정은 Shunt Resistor다
전류가 작은 저항을 통과할 때 생기는 Voltage Drop을 측정한다.
예를 들어 20A가 2mΩ Shunt를 통과하면:
이 작은 Differential Voltage를 Current Sense Amplifier로 증폭해 ADC가 읽을 수 있는 Voltage로 만든다.
2. Shunt Resistance를 크게 하면 측정이 쉬울까?
Voltage Signal은 커지므로 ADC 관점에서는 쉬워진다. 하지만 Shunt Power Loss가 증가한다.
Peak Current가 50A라면 같은 2mΩ에서도 순간 Power는 5W가 된다. Continuous Rating과 Pulse Rating을 모두 확인해야 한다.
Resistance Tolerance, TCR, Power Rating, Pulse Capability와 Kelvin Terminal 구조를 함께 확인한다.
3. Kelvin Connection은 왜 중요할까?
수 mΩ Shunt를 측정할 때 PCB Copper Trace와 Solder Resistance도 무시하기 어려워진다. Power Current가 흐르는 Pad에서 Signal Trace를 임의로 뽑으면 Copper Voltage Drop까지 측정값에 포함될 수 있다.
그래서 Current Path와 Sense Path를 분리하는 Kelvin Connection을 사용하는 것이 중요하다.
High Current Trace는 Shunt를 통과하도록 굵고 짧게 설계하고, Sense Amplifier Input은 Shunt의 Sense Point에서 별도로 뽑아 Differential Pair처럼 배치한다.
4. Low-side Current Sensing
Shunt를 Load와 0V 사이에 두는 방식이다. Common-mode Voltage가 Ground 근처라 Amplifier 설계가 쉽고 비용이 낮다.
| 장점 | 주의점 |
|---|---|
| 낮은 Common-mode Voltage로 측정이 쉬움 | Shunt Voltage가 Load Ground를 들어올릴 수 있음 |
| 일반 Op Amp나 CSA 선택 폭이 넓음 | Ground Path가 끊어지므로 일부 Fault 진단에 불리 |
| 비용이 낮음 | 민감한 Signal Ground와 Current Return이 섞일 수 있음 |
5. High-side Current Sensing
Shunt를 Supply와 Load 사이에 둔다. Load Ground Path를 그대로 유지할 수 있고 Short-to-Ground와 같은 Fault 진단에 유리하다.
Analog Devices도 Motor와 Solenoid Application에서 High-side Sensing이 Ground Path를 보존하고 진단기능을 높일 수 있다고 설명한다.
48V System에서 ADC가 3.3V라고 해서 Current Sense Amplifier도 3.3V Input만 보면 되는 것이 아니다. Shunt 양단에는 48V 수준 Common-mode와 PWM Transient가 존재할 수 있다.
6. Motor Phase Current는 더 어렵다
H-Bridge나 3-phase Inverter의 Phase Current를 직접 측정하면 Shunt의 Common-mode Voltage가 PWM에 따라 매우 빠르게 변한다.
이때 Current Sense Amplifier는 높은 CMRR, 빠른 Settling, PWM Rejection과 충분한 Bandwidth가 필요하다.
7. Hall Effect Current Sensor는 무엇이 다른가?
Hall 방식은 Conductor에 흐르는 Current가 만드는 Magnetic Field를 측정한다. 제품에 따라 Primary Current Path와 Low-voltage Signal 영역 사이에 Galvanic Isolation을 제공할 수 있다.
TI의 Hall Current Sensor 제품군에는 수백 V에서 1kV 이상 Working Voltage를 지원하는 Isolated Device도 있으며 AC와 DC Current를 모두 측정할 수 있다.
| 항목 | Shunt + Amplifier | Hall Effect Sensor |
|---|---|---|
| Insertion Loss | Rshunt에 따른 I²R Loss | Primary Conductor 저항 중심 |
| Isolation | 별도 Isolation 필요할 수 있음 | 제품에 따라 내장 Isolation 가능 |
| Accuracy | 정밀 Shunt와 CSA로 높은 Accuracy 가능 | Offset, Magnetic Error와 Drift 확인 |
| High Current | Power Loss 증가 | 대전류 측정에 유리한 제품 다수 |
| Bandwidth | CSA 선택에 따라 높게 구성 가능 | 제품별 Bandwidth 차이 큼 |
8. Hall Sensor라고 모두 절연형은 아니다
Hall 원리를 사용한다는 이유만으로 자동으로 Safety Isolation이 확보되는 것은 아니다. Package 내부 Conductor 구조, Creepage, Clearance와 Isolation Rating을 Datasheet에서 확인해야 한다.
반대로 Shunt 방식도 Isolated Amplifier나 Isolated ADC를 사용하면 High-voltage System에 적용할 수 있다.
9. Bidirectional Current는 어떻게 표현할까?
Motor는 구동뿐 아니라 회생제동에서 Current 방향이 반대로 흐를 수 있다. Single Supply ADC에서 음전압을 직접 읽기 어렵기 때문에 0A를 중간 Offset으로 두는 방식을 많이 사용한다.
정확한 Offset과 Sensitivity는 Current Sensor Datasheet를 사용해 계산하고 실제 0A 상태에서 Calibration한다.
10. ADC Range와 Current Sensor Range를 맞춘다
±100A Sensor를 실제 ±10A System에 사용하면 Protection Margin은 넓지만 ADC Range의 작은 일부만 사용해 Resolution이 나빠질 수 있다.
반대로 ±10A Sensor를 30A Peak가 발생하는 Motor에 사용하면 Saturation되어 실제 Overcurrent를 보지 못할 수 있다.
11. Motor Current와 Torque의 관계
Permanent Magnet Motor나 DC Motor에서는 적절한 조건에서 Torque가 Current와 밀접하게 연결된다.
그래서 Current Sensor는 Overcurrent Protection뿐 아니라 Torque Control의 Feedback Sensor다. Current 측정이 Noise로 흔들리면 Current PI Output과 Torque도 흔들릴 수 있다.
12. PWM과 ADC Sampling Timing
PWM Edge 주변에는 Switching Noise가 크다. Current를 아무 시점에서 읽으면 Spike를 Actual Current로 오인할 수 있다.
Motor Control에서는 PWM Timer Event로 ADC Sampling을 Trigger해 유효 Current Measurement Window에서 읽는 방법을 많이 사용한다.
Low-side Single Shunt, 3-shunt, Inline Sensing과 Hall Sensor에서 유효한 Sampling Window가 다르므로 Driver와 MCU Reference Design을 확인한다.
13. RC Filter를 너무 세게 넣으면 안 되는 이유
Current Sensor Output에 RC Low-pass Filter를 넣으면 Noise를 줄일 수 있다. 하지만 Cutoff가 Current Loop Bandwidth보다 너무 낮으면 실제 Current 변화가 늦게 보이고 Phase Delay가 생긴다.
Monitoring용 Battery Current와 빠른 Motor Phase Current는 필요한 Bandwidth가 전혀 다르다.
14. 어떤 방식이 좋을까?
저전압 System에서 비용과 정밀도가 중요하고 Ground Shift를 관리할 수 있을 때 유리하다.
Ground Path 유지와 Short-to-Ground Diagnostic이 중요한 Power Rail에 유리하다.
PWM Common-mode를 견디는 빠른 Amplifier로 Phase Current를 직접 제어할 때 사용한다.
Isolation과 낮은 Insertion Loss가 중요하거나 대전류를 측정할 때 검토한다.
15. 실무 선정 Checklist
- Continuous Current와 Peak Current 범위
- Unidirectional인지 Bidirectional인지
- 필요 Accuracy와 Offset
- Bandwidth와 Response Time
- Common-mode Voltage
- Isolation Requirement
- Shunt Power Loss와 Temperature Rise
- ADC Input Range와 Reference
- PWM Rejection 또는 CMRR
- PCB Layout와 Kelvin Connection
16. 실제 제품을 고를 때 볼 수 있는 제조사 예
Shunt 기반 Current Sense Amplifier는 Analog Devices AD8410A 계열, TI INA 계열처럼 Motor PWM 환경을 고려한 제품군이 있다.
Hall 방식은 TI TMCS 계열, Allegro ACS 계열처럼 Conductor를 Package 내부에 통합한 Current Sensor가 널리 사용된다. Part Number를 고를 때는 이름보다 Common-mode, Isolation, Range, Bandwidth와 Package Thermal 조건을 비교한다.
마무리
Current Sensing은 단순히 "몇 A인지 표시하는 기능"이 아니다. Motor Control에서는 Torque Feedback이고, Battery와 Power System에서는 Protection과 Fault Diagnosis의 기초다.
Shunt와 Hall 중 하나를 무조건 정답으로 정하지 말고 Current Range, Voltage, Isolation, Accuracy, Bandwidth와 Power Loss를 기준으로 선택하는 것이 가장 실무적이다.
같이 보면 좋은 TerryPack 글
'【회로-전장 실무】' 카테고리의 다른 글
| 【회로-전장 실무】 Flyback Diode, TVS, RC Snubber 차이 | Relay와 Solenoid 역기전력 보호 (0) | 2026.10.11 |
|---|---|
| 【회로-전장 실무】 PWM이란? | Duty Cycle, 주파수와 모터 속도제어 원리 (2) | 2026.10.10 |
| 【회로-전장 실무】 PLC Relay Output과 Transistor Output 차이 | NPN, PNP, COM 배선 (0) | 2026.10.10 |
| 【회로-전장 실무】 4-20mA와 0-10V 차이 | PLC Analog Input 배선과 Scaling (1) | 2026.10.09 |
| 【회로-전장 실무】 ADC란? | 분해능, 샘플링, 기준전압과 전류센서 실무 (0) | 2026.10.07 |


