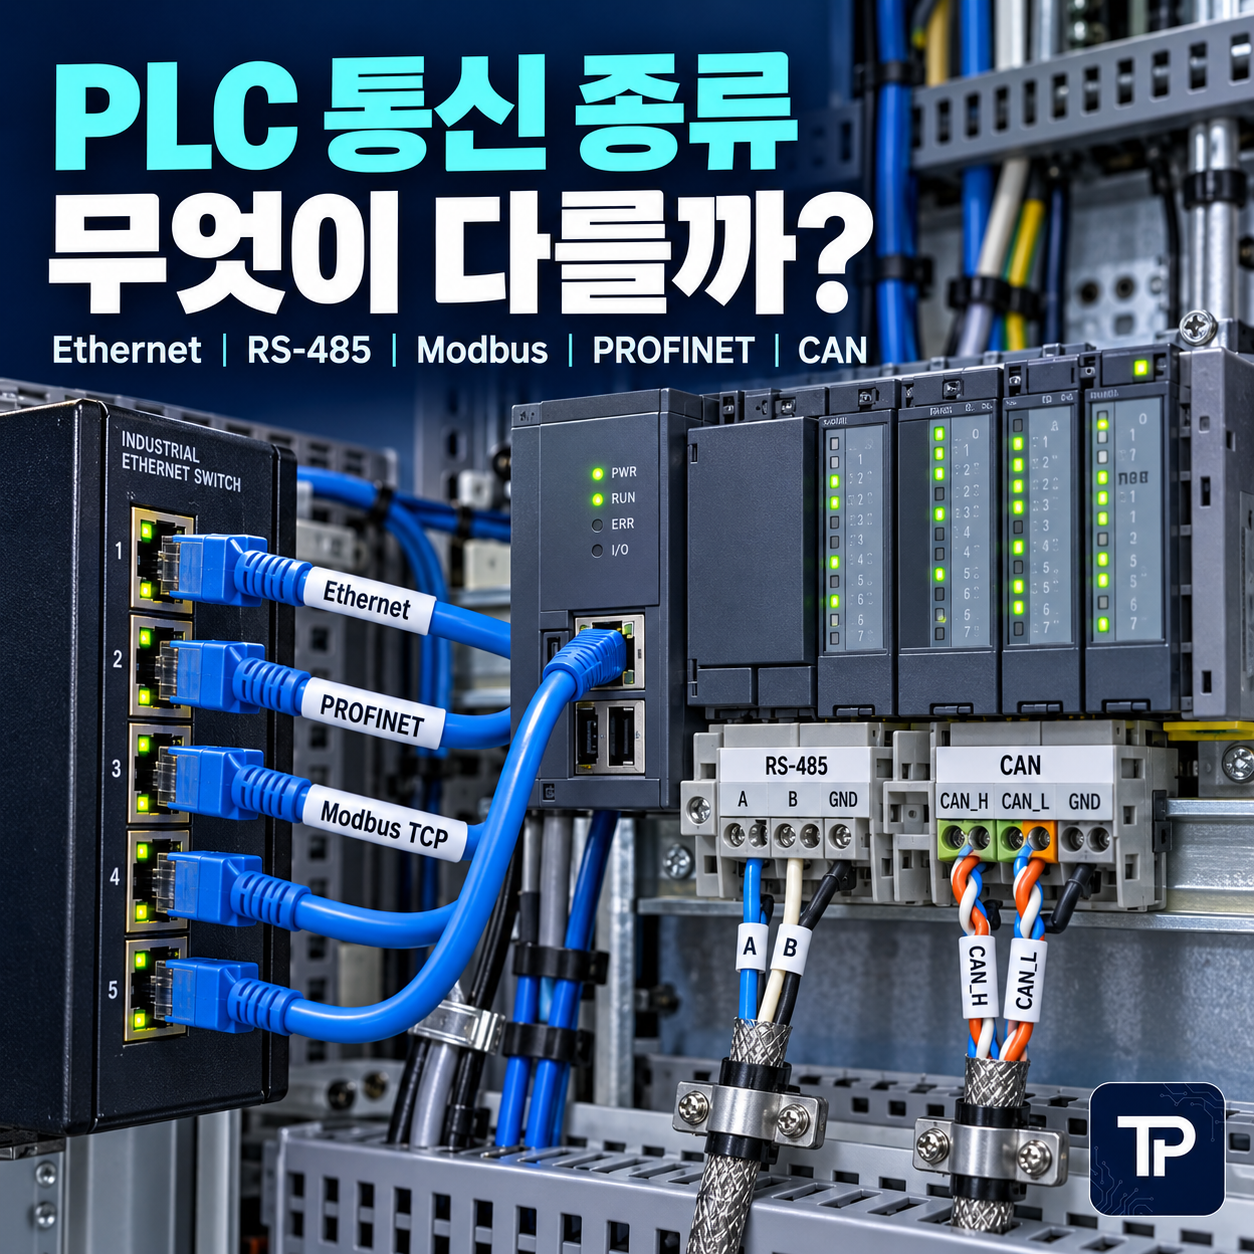
PLC 통신을 이해하려면 이름을 외우기보다 각 기술이 어느 역할을 담당하는지 먼저 구분해야 한다.
PLC 통신 종류를 검색하면 Ethernet, RS-485, Modbus TCP, PROFINET, CAN이 한 표에 나열되는 경우가 많다. 하지만 이들을 모두 같은 종류의 Protocol로 보면 통신을 공부할수록 더 헷갈린다.
Ethernet과 RS-485는 데이터를 전달하는 기반에 가깝고, Modbus와 PROFINET은 장치가 데이터를 주고받기 위한 규칙을 정의한다. CAN은 다시 Physical Layer와 Data Link Layer 성격을 함께 가지는 Bus이므로 Modbus TCP와 단순히 같은 위치에서 비교하기 어렵다.
1. PLC 통신 종류가 어려운 이유
현장에서는 "Ethernet 통신", "RS-485 통신", "Modbus 통신"이라는 표현을 모두 사용한다. 실무에서는 충분히 통하는 표현이지만 기술적으로는 서로 담당하는 범위가 다르다.
Ethernet Cable, RS-485 Differential Signal처럼 실제 Data가 이동하는 기반을 본다.
IP Address, TCP, UDP, Port처럼 장치를 찾고 데이터를 전달하는 방식을 본다.
Modbus TCP, PROFINET처럼 실제 제어 Data의 의미와 교환 방식을 본다.
2. 한 표로 먼저 구분해보자
| 기술 | 핵심 역할 | 주요 설정 | 현장에서 자주 보는 문제 |
|---|---|---|---|
| Ethernet | LAN에서 Frame을 전달하는 기반 | Link, Speed, Duplex, MAC, Switch | Cable, Connector, Link Down, Switch Port |
| RS-485 | 차동 Serial 전기신호 전송 | A/B, Baud Rate, Parity, Termination | A/B Swap, 종단저항, Noise, Ground |
| Modbus TCP | TCP/IP 위에서 Process Data Read와 Write | IP, Port, Client, Server, Address | Port, Address Offset, Function Code, Timeout |
| PROFINET | Controller와 Field Device의 Industrial Ethernet 통신 | Device 설정, Network, I/O Data, 진단 | Device 인식, Configuration, I/O 연결, Diagnostic |
| CAN | Multi-node Bus에서 Message Frame 전송 | CAN_H, CAN_L, Bit Rate, ID, Termination | 종단저항, Baud Rate, Bus-Off, ID 충돌 |
3. Ethernet은 Protocol 하나의 이름이 아니다
Ethernet은 공장과 사무실 Network에서 널리 사용하는 통신 기반이다. PLC, HMI, IPC, Robot Controller를 Switch에 연결할 때 사용하는 RJ45 Cable과 Ethernet Port가 여기에 해당한다.
하지만 장치 두 대가 Ethernet Cable로 연결됐다고 해서 서로 데이터를 이해할 수 있는 것은 아니다. 그 위에 IP 설정이 필요할 수 있고, 다시 Modbus TCP나 다른 Industrial Ethernet Protocol이 동작할 수 있다.
두 장치 모두 Ethernet Port를 가지고 있어도 지원하는 Protocol이 서로 다르면 Application Data를 직접 주고받지 못할 수 있다.
4. RS-485와 Modbus RTU는 같은 것이 아니다
이 부분은 현장에서 특히 많이 혼동한다. RS-485는 차동신호를 이용해 Serial Data를 전달하기 위한 전기적인 Interface이고, Modbus RTU는 그 전송 기반 위에서 자주 사용하는 통신 Protocol이다.
따라서 "RS-485를 지원한다"는 문장만 보고 두 장치가 바로 통신할 수 있다고 판단하면 안 된다. Baud Rate와 Parity뿐 아니라 두 장치가 동일한 Application Protocol과 Message Format을 지원하는지도 확인해야 한다.
장치 A와 장치 B가 모두 RS-485 Port를 가지고 있더라도 한쪽은 Modbus RTU, 다른 쪽은 제조사 전용 Protocol만 지원한다면 배선을 연결하는 것만으로는 통신할 수 없다.
5. Modbus TCP는 Ethernet 위에서 무엇을 하는가?
Modbus는 장치의 Coil과 Register 같은 Data를 Read하거나 Write하기 위한 Application Protocol이다. Modbus TCP에서는 이 메시지를 TCP/IP 기반 Network에서 전달한다.
따라서 실제 점검 항목도 단계가 나뉜다. Ethernet Link가 정상인지, IP가 맞는지, TCP 연결이 가능한지, 그 다음 Modbus Address와 Function이 맞는지를 순서대로 확인해야 한다.
Modbus TCP 자체의 Client, Server, Port 502, Coil과 Register 구조는 별도 글에서 자세히 다루고 있으므로 여기서는 다른 통신 방식과의 위치 관계만 이해하면 된다.
6. PROFINET은 일반 Ethernet과 무엇이 다른가?
PROFINET은 산업자동화에서 Controller와 I/O Device, Drive, Robot Controller 같은 장치 사이의 Data를 교환하기 위한 Industrial Ethernet 기술이다. Ethernet을 통신 기반으로 사용하지만 단순히 두 장치 사이에 TCP Socket을 하나 여는 방식으로 이해하면 부족하다.
PLC Hardware Configuration에서 Device와 I/O Data가 정의되고, 실제 운전에서는 주기적인 Process Data와 진단정보를 교환하는 구조가 중요하다. 그래서 보전업무에서는 IP만 보는 것이 아니라 Hardware Configuration, Device 상태, I/O 연결 상태와 Diagnostic을 함께 확인해야 한다.
7. CAN은 왜 조금 다르게 봐야 할까?
CAN은 Motor Controller, BMS, Sensor, Embedded Controller처럼 여러 Node를 하나의 Bus에 연결하는 데 많이 사용한다. Ethernet Network처럼 각 장치의 IP Address로 상대를 지정하는 방식이 아니라 Message Identifier 중심으로 Data가 Bus에 전달된다.
실제 현장에서는 Protocol 분석 전에 Physical Layer 점검이 매우 중요하다. CAN_H와 CAN_L 배선, 120Ω Termination, 전체 Bus 저항, Baud Rate, Stub 구조부터 확인해야 한다.
CAN Frame 자체가 Motor Speed, Battery SOC 같은 의미를 자동으로 정의해주는 것은 아니다. CANopen, J1939 또는 제조사 전용 Protocol처럼 상위 규칙이 추가될 수 있다.
8. 그래서 어떤 통신을 사용해야 할까?
| 적용 예 | 우선 검토할 통신 | 이유 |
|---|---|---|
| PLC와 Remote I/O, Drive | PROFINET 등 Industrial Ethernet | 주기적인 I/O와 진단을 함께 구성하기 편하다 |
| PLC와 PC, HMI, Gateway | Modbus TCP 등 Ethernet Protocol | 범용 Read와 Write Interface 구성이 쉽다 |
| 센서와 Serial Device | RS-485 기반 Protocol | 구조가 단순하고 장거리 배선에 활용하기 쉽다 |
| Motor, BMS, Embedded Controller | CAN | 다수 Node와 실시간 Message 교환에 적합하다 |
위 표는 절대적인 선정 규칙이 아니다. 실제 제품이 지원하는 Interface, Cable Length, 데이터량, Update Cycle, 진단 요구사항과 기존 설비 Architecture를 함께 봐야 한다.
9. 실제 로봇에서는 여러 통신을 동시에 사용한다
산업용 로봇이나 AMR 한 대 안에서도 통신은 하나로 통일되지 않는 경우가 많다.
IPC와 PLC는 Ethernet 기반 Protocol로 연결하고, Motor Driver와 Battery Controller는 CAN, 일부 Sensor는 RS-485, PLC와 Remote I/O는 Industrial Ethernet으로 구성할 수 있다.
중요한 것은 어떤 Protocol이 가장 좋은지를 한 가지로 결정하는 것이 아니라 각 Interface의 역할과 장애 범위를 분리하는 것이다.
10. 통신 공부도 계층을 나눠서 하자
- 이 장치는 어떤 Cable과 신호를 사용하는가?
- Ethernet이라면 IP Network는 어떻게 구성되어 있는가?
- TCP 또는 UDP를 사용하는가?
- 실제 Application Protocol은 무엇인가?
- 누가 Command를 보내고 누가 Status를 제공하는가?
- 통신이 끊겼을 때 어떤 Timeout과 Fault 처리가 동작하는가?
마무리
PLC 통신 종류를 외우는 가장 쉬운 방법은 이름을 같은 표에서 암기하는 것이 아니라 역할을 나누는 것이다.
Ethernet과 RS-485는 데이터를 전달하는 기반을 먼저 보고, IP와 TCP 같은 Network 구조를 이해한 뒤, Modbus TCP와 PROFINET 같은 산업용 Protocol을 올려서 생각하면 된다. CAN은 Bus 구조와 Message 중심 통신이라는 별도 특징을 함께 이해해야 한다.
이 구분이 잡히면 새로운 PLC나 Robot Controller를 만나도 메뉴 이름을 외우기보다 Datasheet와 통신 Manual을 보고 구조부터 파악할 수 있다.
PC, PLC, Safety Controller의 역할부터 Device Map, Data Ownership, Heartbeat와 Timeout까지 실제 Interface 설계 관점에서 정리했다.
Communication Guide 보기 →TerryPack 참고글
'【통신 실무】' 카테고리의 다른 글
| 【통신 실무】 PLC 통신이 안 될 때 점검 순서 | IP, Ping, Port, Address, Heartbeat (0) | 2026.10.03 |
|---|---|
| 【통신 실무】 PLC 통신 공부는 무엇부터? Ethernet, RS-485, Modbus, PROFINET 학습 순서 (0) | 2026.10.02 |
| 【통신 실무】 Ethernet Switch와 Hub 차이 | 스위칭 허브는 무엇일까? (0) | 2026.09.20 |
| 【통신 실무】 Modbus Coil, Discrete Input, Holding Register 차이 | 주소와 Function Code 이해하기 (0) | 2026.09.19 |
| 【통신 실무】 산업용 Ethernet Switch와 일반 Switch 차이 | 왜 산업용이 비쌀까? (0) | 2026.09.19 |


