Motor 구조와 제어 System을 분리해서 봐야 한다
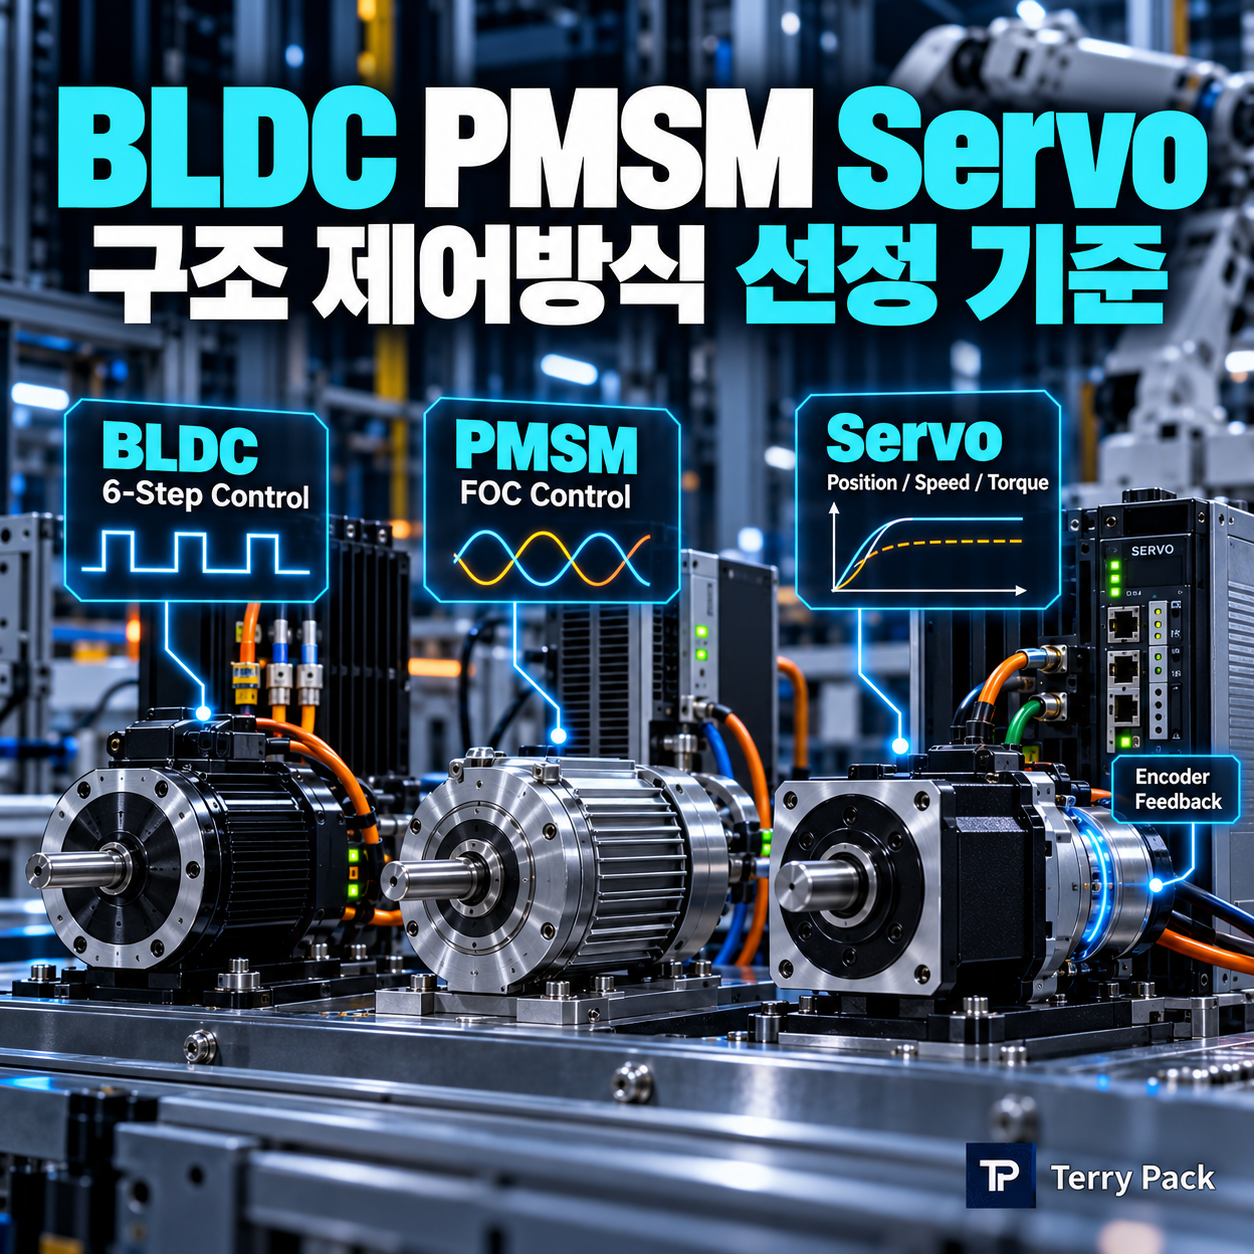
BLDC와 PMSM의 Back EMF, Six-step과 FOC, Hall Sensor와 Encoder, 그리고 Servo가 왜 단순 Motor 종류가 아닌지 실제 선정 관점으로 정리한다.
Robot과 AMR Motor를 선정하다 보면 BLDC, PMSM, AC Servo라는 용어가 섞여 나온다. Datasheet만 보면 모두 3상 Motor이고 Permanent Magnet Rotor를 사용하는 제품도 많아 차이가 더 애매해진다.
1. BLDC는 이름처럼 단순 DC Motor일까?
BLDC는 Brushless DC Motor의 약자지만 Brushed DC Motor처럼 DC를 Coil에 직접 넣는 구조는 아니다.
DC Bus를 Inverter의 MOSFET 또는 IGBT가 Switching해 3상 Winding을 순서대로 구동한다. 즉 Power Supply는 DC일 수 있지만 Motor Phase에는 전자적으로 Commutation된 전류가 흐른다.
2. BLDC와 PMSM의 전통적인 차이는 Back EMF 형태다
Motor Control 교재와 제조사 자료에서는 일반적으로 BLDC를 Trapezoidal Back EMF, PMSM을 Sinusoidal Back EMF로 구분해 설명한다.
| 항목 | BLDC의 전형적 특성 | PMSM의 전형적 특성 |
|---|---|---|
| Rotor | Permanent Magnet | Permanent Magnet |
| Stator | 3-phase Winding | 3-phase Winding |
| Back EMF | Trapezoidal에 가깝게 설계 | Sinusoidal에 가깝게 설계 |
| 대표 Drive | Six-step, Trapezoidal | Sinusoidal, FOC |
| 대표 목표 | 단순성, 비용, 높은 Starting Torque | 낮은 Torque Ripple, 정밀 제어 |
BLDC Motor도 Sinusoidal Drive나 FOC로 제어할 수 있고 PMSM도 Application에 따라 다양한 Commutation을 사용할 수 있다. 이름만 보고 Control Algorithm을 단정하지 말고 Motor Manufacturer가 제공하는 Back EMF와 권장 Drive Method를 확인한다.
3. Six-step Commutation은 무엇인가?
Six-step은 Electrical Cycle을 6개 State로 나누어 Phase를 순서대로 Energize하는 방법이다. 구현이 비교적 단순하고 Hall Sensor 3개로 Rotor Sector를 판단하기 쉽다.
| 장점 | 단점 |
|---|---|
| Algorithm과 MCU 요구성능이 낮음 | Torque Ripple이 상대적으로 큼 |
| Hall Sensor 기반 구현이 쉬움 | Acoustic Noise가 커질 수 있음 |
| Sensorless BEMF Zero-cross도 가능 | 정밀 저속 Control에는 한계가 있을 수 있음 |
4. Sinusoidal Drive와 FOC는 무엇이 다른가?
Sinusoidal Drive는 Phase Current를 보다 부드러운 Sinusoidal 형태로 만들고, FOC는 Clarke와 Park Transform을 사용해 Motor Current를 Torque 성분과 Flux 성분으로 나누어 제어한다.
FOC는 Current Vector를 Rotor Magnetic Field 기준으로 제어할 수 있어 Smooth Torque, 높은 Efficiency와 정밀 Speed Control에 유리하다.
5. Hall Sensor와 Encoder는 역할이 다르다
Hall Sensor 3개는 Rotor가 어느 60° Electrical Sector에 있는지 판단하는 데 많이 사용된다. Six-step Commutation에는 충분할 수 있지만 정밀 Position Servo에는 Resolution이 부족할 수 있다.
Encoder는 더 높은 Position Resolution을 제공해 Velocity와 Position Loop를 정밀하게 구성할 수 있다.
| Feedback | 장점 | 주요 용도 |
|---|---|---|
| Hall Sensor | 단순, 저렴, 저속 Starting 가능 | Commutation, 기본 Speed Control |
| Incremental Encoder | 높은 Count Resolution | Speed, Position Servo |
| Absolute Encoder | 전원 재인가 후 절대위치 활용 가능 | Robot Joint, Precision Servo |
| Resolver | 온도와 환경 내성이 높은 제품군 존재 | Industrial Servo, Automotive |
6. Servo Motor는 어떤 Motor일까?
"Servo Motor = 특정 전자기 구조"로 생각하면 혼란이 생긴다. 산업용 Servo System은 Motor Shaft의 Encoder Feedback을 Drive로 되돌려 Command와 Actual Position 또는 Speed의 Error를 줄이는 Closed-loop System이다.
Oriental Motor도 Servo를 Motor, Encoder, Driver가 함께 Closed-loop Control을 구성하는 System으로 설명한다.
7. 그래서 AC Servo Motor는 PMSM인가?
산업용 AC Servo에는 Permanent Magnet Synchronous Motor 구조가 널리 사용된다. 하지만 "Servo"라는 단어의 핵심은 Motor 내부 Magnet 배치보다 Feedback Control System이다.
같은 Permanent Magnet Motor라도 Encoder와 Servo Drive를 이용해 Closed-loop Position Control을 구성하면 Servo Application으로 사용할 수 있다.
8. Sensorless BLDC는 Encoder가 없어도 되는가?
가능하다. 회전 중 발생하는 Back EMF를 이용해 Rotor Position을 추정할 수 있다. Six-step에서는 Zero-cross Detection을 많이 사용하고 FOC에서는 Observer나 Back EMF Model을 사용할 수 있다.
하지만 정지상태에서는 Back EMF가 없고 매우 낮은 Speed에서는 Signal이 작기 때문에 Starting Algorithm과 저속성능을 별도로 고려해야 한다.
9. Robot에서는 왜 Encoder가 중요할까?
Fan이나 Pump는 Speed만 맞으면 되는 경우가 많지만 Robot은 Joint 또는 Wheel Position, Speed와 방향을 정밀하게 알아야 한다.
특히 AMR Wheel Drive에서 Encoder는 Speed Feedback뿐 아니라 Odometry에도 활용될 수 있다. Robot Arm에서는 Gearbox Output 위치오차와 Backlash까지 고려해 Feedback Sensor 위치를 정해야 한다.
10. Torque는 결국 Current와 연결된다
Permanent Magnet Motor에서는 Current Control이 Torque Control의 핵심이 된다. FOC에서는 q-axis Current가 Torque 생성과 직접 연결되는 형태로 제어된다.
따라서 정밀 Servo Drive는 Encoder만 중요한 것이 아니라 Phase Current Sensor와 ADC, PWM Timing도 중요하다.
11. BLDC, PMSM, Servo를 한 번에 비교하면
| 구분 | BLDC | PMSM | Servo System |
|---|---|---|---|
| 무엇을 뜻하나 | Brushless PM Motor 분류 | Permanent Magnet Synchronous Motor | Closed-loop Motion Control System |
| 전형적 Back EMF | Trapezoidal | Sinusoidal | 사용 Motor에 따라 다름 |
| 대표 Control | Six-step, FOC 가능 | Sinusoidal, FOC | Current, Speed, Position Loop |
| Feedback | Hall, Sensorless, Encoder | Sensorless, Encoder, Resolver | Encoder 또는 Resolver가 일반적 |
| 대표 목적 | Cost와 Efficiency 균형 | Smooth Torque와 정밀 Control | High-response Position, Speed, Torque Control |
12. Motor 선정에서는 이름보다 Torque-Speed Curve가 중요하다
BLDC냐 Servo냐보다 실제 Load Point에서 필요한 Continuous Torque와 Peak Torque를 낼 수 있는지 확인해야 한다.
- Required Continuous Torque와 Peak Torque
- Maximum Speed와 Base Speed
- DC Bus Voltage
- Continuous Current와 Peak Current
- Motor Inertia와 Load Inertia
- Gear Ratio와 Backlash
- Encoder Resolution
- Brake 필요 여부
- IP Rating과 Temperature
- Drive가 지원하는 Control Algorithm과 Communication
13. AMR Wheel Motor에서는 무엇을 우선할까?
AMR 주행축은 저속 Torque, 반복 가감속, Regeneration, Wheel Encoder, Brake와 열적 Duty를 함께 본다.
정밀 가공장비의 Servo Axis와 달리 Position Accuracy보다 Vehicle Speed와 Torque, Efficiency, Mechanical Package가 더 중요한 경우도 있다.
Application Requirement에서 Torque, Speed, Feedback, Safety, Space와 Cost를 정의한 뒤 Motor와 Drive System을 선택한다.
14. Robot Joint에서는 무엇이 더 중요할까?
Robot Joint는 Position Accuracy, Torque Density, Cogging, Backlash, Encoder Resolution과 Control Bandwidth가 중요하다.
고정밀 Joint라면 Motor 자체 특성뿐 아니라 Gearbox, Encoder 위치, Drive Current Loop와 Mechanical Stiffness가 전체 성능을 결정한다.
15. Drive를 고를 때 확인할 항목
Motor Continuous와 Peak Operating Point를 Drive가 감당할 수 있는지 본다.
Motor Back EMF와 Application에 맞는 Algorithm을 지원하는지 확인한다.
Motor Sensor Interface와 Electrical Level을 확인한다.
CAN, EtherCAT, STO 같은 System Interface가 필요한지 확인한다.
16. 제품명만 보고 생기는 대표적인 오해
- BLDC는 DC 전압만 걸면 바로 도는 Motor라고 생각한다.
- PMSM은 항상 FOC로만 구동해야 한다고 생각한다.
- Servo Motor는 Motor 자체만 구매하면 Servo 기능이 완성된다고 생각한다.
- Hall Sensor가 있으면 정밀 Position Control도 충분하다고 생각한다.
- Encoder Resolution이 높으면 System Accuracy도 같은 수준이라고 생각한다.
마무리
BLDC와 PMSM을 구분할 때는 Motor의 Back EMF와 권장 Drive Waveform을 보고, Servo를 이해할 때는 Feedback이 포함된 Closed-loop System으로 보는 것이 가장 깔끔하다.
Robot과 AMR에서는 Motor 이름보다 Torque-Speed 요구, Current Control, Feedback Resolution, Gearbox와 Drive Interface를 한 System으로 검토해야 한다.
같이 보면 좋은 TerryPack 글
'【로봇-AMR 실무】' 카테고리의 다른 글
| 【로봇-AMR 실무】 AMR과 AGV 차이 | 기존 설명과 다른, 실제 실무 중심의 차이점 (5) | 2026.10.09 |
|---|---|
| 【로봇-AMR 실무】 ROS란? | ROS1, ROS2 차이와 Node, Topic, Service 쉽게 정리 (0) | 2026.10.09 |
| 【로봇-AMR 실무】 SLAM이란? | LiDAR, Camera, IMU, Encoder는 어떻게 함께 쓰일까 (0) | 2026.10.08 |
| 【로봇 제어 실무】 엔코더 A상 B상 Z상이란? | PPR, CPR, 4체배, 회전방향과 RPM 계산 (0) | 2026.10.07 |
| 【로봇 설계 실무】 델타로봇 역기구학이란? | Workspace와 링크 길이 설계 방법 (0) | 2026.10.04 |


