【Safety 기능안전】 OSSD란? Safety Scanner 출력과 일반 PNP 센서의 차이
AMR이나 산업용 로봇에 Safety Scanner, Light Curtain 같은 안전센서를 적용하다 보면 OSSD1, OSSD2라는 출력을 자주 보게 된다.실제로 측정해보면 일반 24V PNP Sensor 출력과 비슷하게 보이기 때문에 처음에는
terrypack.tistory.com
【인증】 왜 로봇은 PL d를 만족해야 하는가?
PL dSafety PLC, 안전센서, STO가 적용된 모터 드라이브 등의 사양에서도 PL d라는 표현을 쉽게 볼 수 있다.그렇다면 궁금해진다.왜 로봇은 PL d를 만족해야 할까?PL c 정도면 부족한 것일까?반대로 가장
terrypack.tistory.com
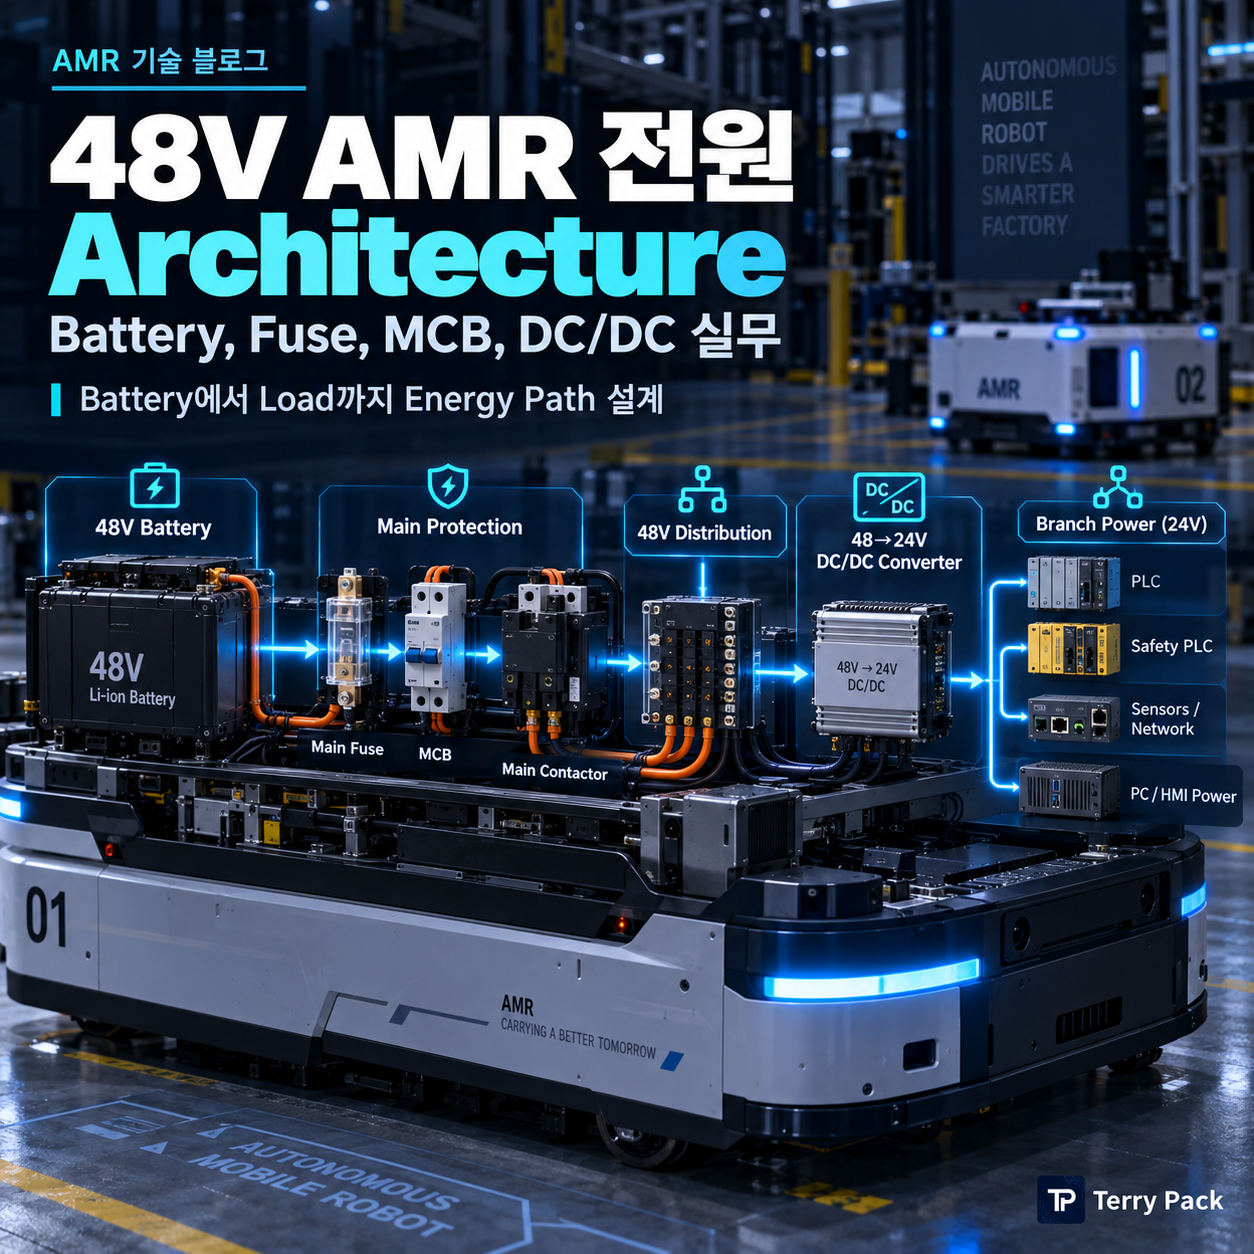
Load Current, Peak, Cable, Protection, DC/DC를 순서대로 연결해야 전원계통이 안정된다.
AMR 전원 설계를 처음 할 때는 Battery 전압과 Load 전류를 보고 Fuse와 DC/DC 용량을 고르면 될 것처럼 보인다. 하지만 실제 개발에서는 Motor Peak Current, Lift Inrush, PC Startup, Cable Size, Short Circuit Current가 서로 얽혀 있다.
그래서 Power Architecture는 부품 하나씩 보는 것보다 Battery → Distribution → Branch → Load 전체 경로를 먼저 그리는 것이 좋다.
1. Fuse보다 먼저 Power Tree를 그렸다
각 부하가 Battery에 어떻게 연결되는지 보이지 않으면 Main Protection과 Branch Protection을 제대로 정하기 어렵다.
이 구조를 먼저 만들면 어떤 Cable이 Main Cable이고 어떤 Fuse가 Branch Harness를 보호하는지 역할이 선명해진다.
2. Load Current만 보고 Fuse를 고르면 부족하다
Motor가 30A니까 30A Fuse처럼 시작하면 Peak와 Inrush에서 불필요한 Trip이 발생할 수 있다. 반대로 Fuse를 너무 키우면 Cable Protection이 약해진다.
정상 운전 시 지속 전류
가속, 기동, 충전 순간전류
허용전류와 보호장치 Coordination
Load Current → Peak / Inrush → Cable Size → Fuse Rating → Breaking Capability 순으로 보는 것이 이해하기 쉽다.
3. Main Fuse의 첫 번째 목적은 Main Cable 보호다
Main Fuse를 Battery 최대출력전류에 맞추는 부품으로만 보면 선정이 어려워진다. Battery에서 Distribution까지 이어지는 Main Cable에 Short가 생겼을 때 Cable이 손상되기 전에 Fault Current를 차단하는 것이 핵심 역할 중 하나다.
| 검토 항목 | 왜 보는가 |
|---|---|
| Battery Max Voltage | Fuse와 Breaker의 DC Voltage Rating 확인 |
| Main Cable Size | 허용전류와 열적 한계 확인 |
| Expected Short Current | Interrupting Rating이 충분한지 확인 |
| Peak Load Current | 정상 Peak에서 불필요한 Trip 방지 |
4. Branch Fuse는 Load보다 Harness를 먼저 본다
Motor, Lift, Brake, PLC, Sensor Branch는 각각 Cable Size와 Load Profile이 다르다. Branch Fuse 역시 부품 정격전류 하나보다 해당 Branch Harness가 Fault에서 보호되는지부터 본다.
특히 Control Power는 여러 소형 Load가 한 DC/DC에 묶이기 때문에 Branch별 Fuse를 나누면 한 Sensor Short가 전체 PLC Power를 떨어뜨리는 문제를 줄일 수 있다.
5. 개발품에서 Fuse 대신 MCB를 쓰고 싶어지는 이유
개발 초기에는 Wiring 변경과 Fault Test가 반복되기 때문에 Fuse가 끊어질 때마다 교체하는 것이 번거롭다. 그래서 Reset 가능한 MCB나 DC Breaker를 쓰고 싶어진다.
DC Voltage Rating, Breaking Capacity, Trip Characteristic, Polarity, Battery Fault Current를 함께 확인해야 한다.
특히 Battery System은 Short Circuit Current가 클 수 있으므로 일반 AC용 Breaker를 단순히 전류값만 보고 적용하면 안 된다.
6. DC/DC는 정격 Watt보다 Load Profile을 봐야 한다
PC Adapter가 160W라고 해서 PC가 항상 160W를 소비하는 것은 아니다. 반대로 평균 100W만 측정됐다고 120W DC/DC를 바로 선정하는 것도 위험하다.
| 구간 | 확인할 것 |
|---|---|
| Idle | 기본 소비전력 |
| Normal | 일반 운전 평균전력 |
| Startup | Boot, Peripheral 초기화 순간전류 |
| Peak | CPU Load, USB, Fan 동시동작 |
| Temperature | DC/DC Derating과 Enclosure 온도 |
즉 DC/DC는 Maximum Load + Startup + Peak + Margin을 같이 봐야 한다.
7. 48V와 24V Domain을 구분하면 Troubleshooting이 쉬워진다
Battery 48V와 Control 24V를 한 전원처럼 관리하면 Return Path가 헷갈리기 쉽다. 실무에서는 P48/N48, P24/N24처럼 Domain을 구분하고 Isolated DC/DC의 Input과 Output을 별도로 관리하는 방식이 이해하기 쉽다.
특히 N48, N24, Frame을 모두 같은 0V라고 부르지 않는 것이 중요하다.
8. Safety Power는 Normal Control Fault에 같이 죽지 않게 본다
Safety PLC와 Safety Sensor가 일반 Control Branch의 Short 때문에 같이 꺼지면 Fault 상황을 진단하기 어려워질 수 있다. 그래서 Safety Power Branch를 어디에서 분리할지, Fuse와 DC/DC를 어떻게 나눌지 Architecture 단계에서 검토하는 것이 좋다.
반드시 별도 DC/DC가 필요하다는 의미는 아니다. 중요한 것은 한 Fault가 어떤 Load까지 영향을 주는지 Failure Propagation을 의도적으로 관리하는 것이다.
9. 최종 Review에서는 부품보다 Fault Path를 본다
마무리
AMR 전원설계는 Fuse나 DC/DC 한 개를 잘 고르는 문제가 아니다. Battery에서 각 Load까지 Energy가 어떻게 흐르고 Short가 생겼을 때 어떤 Cable과 Device가 어떤 순서로 보호되는지를 설계하는 일이다.
실무에서는 Load Current만 보지 않고 Peak, Cable, Breaking Capacity, Branch Separation까지 연결해서 봐야 한다. 이 Power Tree가 정리되어 있으면 부하가 추가되거나 Battery가 바뀌어도 설계를 훨씬 안정적으로 확장할 수 있다.


